Enam robot, 1.730 tugas, dan dua tugas yang belum tuntas
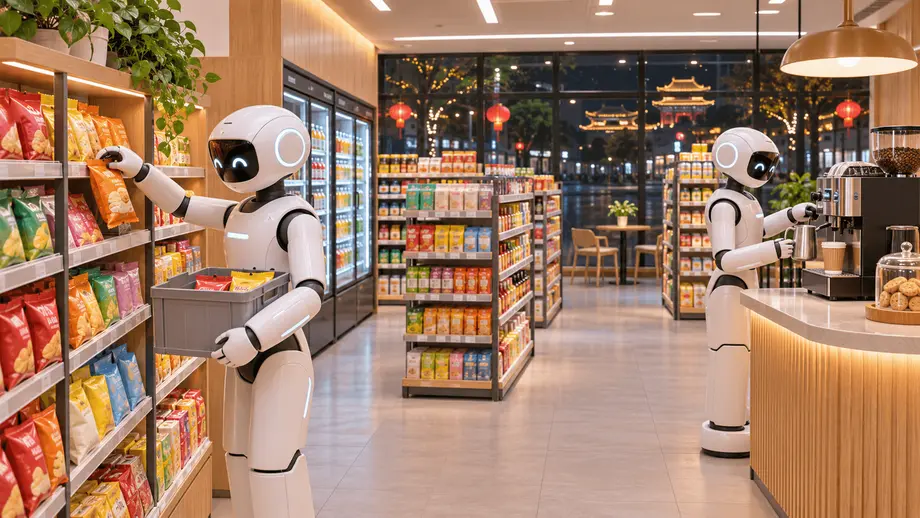
Enam robot humanoid Agibot G2 dilaporkan menyelesaikan 1.730 tugas selama uji coba 24 jam di sebuah toko serba ada yang beroperasi di Distrik Xuhui, Shanghai. Empat robot lulus penilaian, sementara dua lainnya perlu penyesuaian lebih lanjut. Uji coba berlangsung dari pukul 10.00 pada 2 November hingga pukul 10.00 pada 3 November 2026, mencakup layanan makan siang, belanja malam, tugas malam hari, dan layanan sarapan.
Daftar Isi
- Enam robot, 1.730 tugas, dan dua tugas yang belum tuntas
- Siapa yang lulus, dan siapa yang perlu dinilai kembali?
- Empat giliran kerja menguji kemampuan robot dengan cara berbeda
- Mengapa mengambil makanan bisa lebih sulit daripada menemukannya
- Lantai toko bersama membutuhkan rencana bersama
- Bagaimana Agibot mengatakan robot belajar dari kesalahan
- Makna jumlah tugas bagi pengelola toko
- Mengukur pekerjaan berguna, bukan waktu tampil di kamera
- Apa yang perlu berubah sebelum penerapan lebih luas?
- Poin Utama
Agibot mengatakan robot-robot tersebut menangani 683 sapaan atau interaksi penyambutan pelanggan, 369 tugas pengambilan dan pengantaran barang, 147 pesanan kopi, 126 layanan makanan panas atau sarapan, 277 pemeriksaan dan pengisian ulang rak, serta 128 pembersihan meja. Siaran langsung acara tersebut menarik lebih dari 2 juta penonton.
Dua robot yang tidak lulus menunjukkan masalah yang berbeda. Robot pemeriksa dan pengisi ulang rak kurang berinisiatif untuk mengikuti ritme toko. Saat bertugas malam, robot pembersih mendapati tempat sampah penuh, meninggalkan rute yang ditugaskan, lalu keluar untuk mencari tempat membuang sampah.
Acara yang dalam bahasa Inggris diberi nama Robots Never Clock Out ini menempatkan mesin bekerja bersama pelanggan dan karyawan toko, bukan di ruang demonstrasi kosong. Temuan paling berguna berkaitan dengan gangguan sehari-hari yang menyulitkan pekerjaan ritel: hambatan tak terduga, barang yang berpindah tempat, atau tugas yang tidak dapat diselesaikan sesuai rencana.
Agibot menyampaikan hasilnya dengan istilah penilaian masa percobaan staf. Empat robot dinyatakan layak menjalankan tugas masing-masing; dua lainnya masih perlu pengembangan. Bagi peritel, persoalan praktisnya adalah apakah mesin dapat mengirim pesanan dengan benar, tetap berada dalam batas aman, dan pulih ketika situasi toko tidak berjalan sesuai perkiraan.
Siapa yang lulus, dan siapa yang perlu dinilai kembali?
Ahao, yang bertugas menyambut pelanggan dan menjawab pertanyaan, mendapat nilai layanan pelanggan tertinggi. Robot ini dapat memulai sapaan, bukan hanya menunggu seseorang mendekat. Huobao, yang bertugas mengambil dan mengantarkan barang, merespons pesanan dengan cepat dan terus bekerja saat permintaan meningkat maupun ketika pelanggan membatalkan pesanan.
Kashao, robot pembuat kopi, menjalankan proses persiapan secara teratur. Americano panas buatannya mendapat tanggapan positif dari pelanggan. Dingjiang, yang bertugas menyajikan makanan panas dan menangani pembayaran, bekerja dengan stabil dan memenuhi standar penilaian.
Juanwang, yang bertugas memeriksa rak dan mengisi kembali stok, belum dinyatakan lulus karena kurang berinisiatif dan kesulitan mengikuti ritme operasional toko. Lengjie, robot pembersih, membutuhkan aturan operasional yang direvisi setelah meninggalkan toko ketika tempat sampah penuh.
Hasil tersebut menunjukkan dua kebutuhan rekayasa yang berbeda. Juanwang perlu mengenali kapan pekerjaan harus dimulai tanpa menunggu instruksi lain. Lengjie perlu memiliki respons yang jelas ketika tugas mencapai batas area kerja yang diizinkan, misalnya berhenti dan meminta bantuan.
Empat giliran kerja menguji kemampuan robot dengan cara berbeda
Penilaian mencakup satu siklus operasional penuh, bukan mengulang satu tugas dalam kondisi yang sama. Rangkaian ini memberikan tuntutan yang berubah-ubah kepada robot dan sistem yang mengoordinasikan mereka:
- 2 November, pukul 10.00: Enam robot mulai bekerja di toko yang beroperasi.
- Waktu makan siang: Pesanan makanan dan minuman menguji persiapan dan pengantaran saat periode layanan sibuk.
- Waktu malam: Peningkatan aktivitas menguji penanganan pesanan dan koordinasi di ruang bersama.
- Malam hari: Aktivitas toko yang lebih lengang menguji kelangsungan tugas, pembersihan, dan respons terhadap situasi tak terduga.
- 3 November, waktu sarapan: Layanan pagi menguji perubahan beban kerja berikutnya sebelum uji coba berakhir pukul 10.00.
Peserta undangan juga sengaja memberikan tantangan. Mereka meminta robot membedakan cola biasa dari cola tanpa gula dalam kemasan serupa, memindahkan barang, berdiri di lorong, dan mengguncang wadah makanan panas agar isinya lebih sulit digenggam.
Agibot menilai kehadiran, kinerja kerja dalam empat periode, dan kepuasan pelanggan. Ren Guanghui, wakil presiden pusat riset kecerdasan berwujud Agibot, mengatakan tim juga melacak tingkat keberhasilan tugas, keberhasilan pada percobaan pertama, waktu respons, waktu penyelesaian, mutu hasil yang dapat diterima, frekuensi pengambilalihan oleh manusia, waktu pemulihan, dan ketersediaan sistem.
Mengapa mengambil makanan bisa lebih sulit daripada menemukannya
Minuman dalam kemasan dan makanan lunak membutuhkan penanganan yang berbeda. Robot dapat mengenali barang yang benar, tetapi tetap gagal saat menyentuhnya: kemasan fleksibel berubah bentuk, permukaan licin membuat barang bergeser, dan makanan rapuh bisa hancur jika diremas terlalu kuat.
Ren menggambarkan cara mengambil sepotong kue emas dengan penjepit sebagai rangkaian gerakan yang presisi. Robot harus menggenggam alat tersebut, mengatur bukaan penjepit, menentukan bagian makanan yang akan disentuh, dan memberi tekanan secukupnya untuk mengangkatnya tanpa menghancurkan. Setelah itu, robot harus mengarahkan penjepit ke kantong, melepaskan makanan, menarik penjepit, lalu mengubah genggamannya untuk mengangkat kantong.
Kesalahan kecil menjelang akhir dapat menggagalkan semua langkah yang sudah berhasil sebelumnya. Menggantung permen kemasan pada kait rak menghadirkan masalah serupa: mesin harus menyejajarkan lubang kecil tanpa membuat bungkus tersangkut atau mengganggu barang di dekatnya.
Wang Xingxing, pendiri Unitree, juga menyebut kontak fisik yang presisi sebagai salah satu hambatan yang masih dihadapi robotika. Penilaiannya berfokus pada kesenjangan antara kemampuan mengenali lingkungan dan mengendalikan gerakan akhir yang diperlukan untuk menyentuh serta memanipulasinya. Di toko, gerakan akhir inilah yang menentukan apakah pelanggan menerima makanan utuh dan barang yang diletakkan dengan benar.
Lantai toko bersama membutuhkan rencana bersama
Enam robot yang bekerja di satu toko kecil menimbulkan masalah penjadwalan selain masalah penanganan barang. Pengisian ulang stok dapat menghalangi ruang yang dibutuhkan untuk mengambil pesanan. Pembersihan dapat menutup lorong. Keterlambatan di satu stasiun kerja dapat menahan beberapa pengantaran berikutnya.
Agibot menggunakan kerangka kerja Genie Master untuk mengoordinasikan mesin-mesin tersebut. Perusahaan mengatakan kerangka kerja itu dirilis pada 27 Oktober, tak lama sebelum uji coba di toko. Sistem ini menghubungkan penugasan tugas, panduan pelaksanaan, dan umpan balik melalui protokol eksekusi berwujud yang dikenal sebagai EEP.
Sederhananya, perangkat lunak koordinasi menentukan robot mana yang harus mengerjakan tugas, memeriksa hasilnya, lalu menggunakan hasil tersebut untuk menentukan langkah berikutnya. Sistem ini juga mempertimbangkan prioritas pesanan, status robot, dan ketersediaan ruang kerja. Tugas-tugas yang memperebutkan posisi rak yang sama dapat dipisahkan, sementara tugas yang dapat dilakukan bersamaan tetap berjalan.
Pelanggan menambah satu unsur bergerak lainnya. Robot diharapkan memperlambat gerakan, berhenti sejenak, menyingkir, atau menghitung rute baru ketika orang memasuki ruang kerjanya. Ren mengatakan bahwa ketidakpastian yang meningkat seharusnya membuat robot beroperasi dengan lebih hati-hati dan, bila perlu, berhenti serta meminta bantuan. Karena itu, kemampuan menunggu dengan aman merupakan bagian penting dari kinerja yang berguna, meskipun dapat mengurangi kecepatan.
Bagaimana Agibot mengatakan robot belajar dari kesalahan
Agibot menyebut pendekatan belajarnya Physical RSI, yaitu proses ketika pengalaman dari pekerjaan fisik menjadi bahan untuk perbaikan berikutnya. Perusahaan membagi proses tersebut ke dalam dua jalur: mengingat pengalaman yang berguna dan melatih ulang model yang mengendalikan tindakan.
Jalur pertama, yang disebut Harness RSI, menyimpan dan merangkum rangkaian tugas yang berhasil maupun yang gagal. Robot yang kemudian menghadapi masalah serupa dapat memanfaatkan catatan tersebut. Jalur kedua, Policy RSI, menggunakan contoh terpilih untuk melatih kebijakan tindakannya, yaitu model yang memandu gerakan dan penanganan barang.
Ren mengatakan masalah alur kerja dan koordinasi dapat ditinjau pada hari yang sama dan dihindari pada hari berikutnya. Perubahan pada kebijakan tindakan biasanya memerlukan beberapa hari dalam satu siklus pengembangan. Data dari siaran langsung akan dipilih, dihapus informasi pengenal dirinya, dan diperiksa kualitasnya sebelum digunakan dalam pelatihan. Perubahan yang dihasilkan biasanya masuk ke versi perangkat lunak berikutnya dalam satu hingga dua minggu.
Agibot juga menjelaskan periode pengujian sebelumnya, ketika tingkat keberhasilan proses untuk tugas seperti mengemas makanan, mengambil barang, dan mengisi ulang stok meningkat dari 28,6% pada hari pertama menjadi 85,7% pada hari kelima. Ini merupakan kenaikan 57,1 poin persentase, atau sekitar tiga kali tingkat awal.
Angka-angka tersebut merujuk pada periode pengujian sebelumnya. Perusahaan belum menerbitkan tingkat keberhasilan terperinci yang setara untuk setiap tugas selama uji coba publik 24 jam.
Makna jumlah tugas bagi pengelola toko
Jumlah 1.730 tugas yang dilaporkan setara dengan rata-rata sekitar 72 aktivitas yang diselesaikan per jam oleh enam robot. Layanan pelanggan dan pengambilan barang mencakup 1.052 tugas, atau sekitar 61% dari total.
Perhitungan tersebut membantu menggambarkan beban kerja, tetapi aktivitasnya sangat beragam. Menyapa pelanggan dan menyiapkan makanan panas membutuhkan waktu, penanganan fisik, dan pemeriksaan yang berbeda. Manajer yang mengevaluasi penerapan robot perlu memeriksa setiap peran secara terpisah, termasuk waktu tunggu dan mutu layanan akhir.
Materi acara tidak menyertakan catatan tugas yang diaudit secara independen, jumlah intervensi, tingkat kegagalan, ataupun perbandingan dengan hasil dan biaya tenaga kerja manusia. Jeda pengisian daya dan waktu perawatan juga tidak diungkapkan. Kekurangan data ini membuat total waktu kerja otonom dan besarnya dukungan staf belum diketahui.
Mengukur pekerjaan berguna, bukan waktu tampil di kamera
Agibot mengusulkan ukuran produktivitas bernama Worken, yang dijelaskan sebagai jam kerja cerdas efektif. Perhitungannya menggabungkan jumlah robot aktif, waktu kerja otonom, dan rasio efisiensi hasil.
Gagasan ini mengarahkan perhatian pada hasil yang memenuhi standar: seberapa banyak pekerjaan yang dapat diterima yang dihasilkan mesin selama beroperasi secara otonom. Di toko, artinya barang yang tepat, pesanan lengkap, serta makanan atau minuman yang layak, disajikan dalam waktu tunggu yang dapat diterima.
Yao Maoqing, salah satu pendiri Agibot, wakil presiden bersama, dan presiden grup bisnis kecerdasan berwujud perusahaan, menjelaskan perbedaan antara demonstrasi dan pekerjaan produktif dalam acara Innovation Day perusahaan. Dalam terjemahan, ia mengatakan:
Demonstrasi menguji batas atas satu kemampuan, sedangkan produktivitas menguji batas bawah sistem.
Pesannya relevan secara konkret bagi operasional ritel. Mesin yang bekerja sangat baik pada pesanan mudah tetap harus memiliki respons andal untuk pesanan yang sulit. Penghitungan Worken untuk uji coba Shanghai membutuhkan data jam operasi otonom dan efisiensi hasil yang tidak tercakup dalam jumlah tugas yang dipublikasikan.
Apa yang perlu berubah sebelum penerapan lebih luas?
Ren mengatakan kesiapan komersial bergantung pada jenis tugas, bukan jadwal yang pasti. Ia menyebut tiga tolok ukur praktis: apakah batas tugasnya jelas, apakah hasilnya mudah diperiksa, dan apakah pengecualian cukup jarang sehingga sistem dapat pulih sendiri.
Penataan rak secara rutin, pengisian ulang stok, dan bantuan pembersihan termasuk tugas yang menurutnya berpotensi diterapkan lebih awal di lingkungan yang tertata. Tugas yang melibatkan interaksi pelanggan rumit, pemeriksaan identitas, atau penanganan yang kurang dapat diprediksi memerlukan validasi lebih lama. Bahkan tugas yang tampak sesuai tetap membutuhkan rancangan cermat, seperti ditunjukkan oleh robot pemeriksa rak dan robot pembersih.
Ekspansi dari satu toko ke ratusan toko membutuhkan peralatan standar, koneksi ke sistem bisnis ritel, pemasangan yang lebih cepat, dan perawatan jarak jauh yang efektif. Robot juga perlu memindahkan pengalaman berguna antar-toko dengan tata letak dan barang yang berbeda agar mengurangi pekerjaan penyiapan baru di setiap lokasi.
Ren mengakui masih ada kesenjangan dibandingkan karyawan toko berpengalaman dalam menyesuaikan diri terhadap perubahan, menyelesaikan gerakan presisi dengan cepat, dan menangani pengecualian. Tolok ukur komersial yang ia ajukan bersifat praktis: waktu penerapan yang lebih singkat, lebih sedikit penyesuaian manual, dan hasil kerja yang lebih berguna. Uji coba Shanghai memberikan contoh rutinitas yang dapat dijalankan sekaligus aturan yang perlu direvisi. Tantangan rekayasa berikutnya adalah memastikan rutinitas itu andal selama giliran kerja berulang dan di berbagai toko.
Poin Utama
- Enam robot Agibot G2 menjalani uji coba 24 jam di sebuah toko serba ada di Distrik Xuhui, Shanghai, pada 2–3 November 2026.
- Agibot melaporkan 1.730 tugas yang diselesaikan dan lebih dari 2 juta penonton siaran langsung.
- Empat robot lulus penilaian peran; robot pemeriksa rak dan robot pembersih memerlukan penyesuaian lebih lanjut.
- Satu robot kurang berinisiatif, sementara robot lainnya meninggalkan toko setelah mendapati tempat sampah penuh.
- Genie Master mengoordinasikan tugas, penggunaan ruang bersama, dan umpan balik dari robot.
- Jam operasi otonom terperinci, jumlah intervensi, tingkat kegagalan yang diaudit, dan perbandingan dengan karyawan manusia tidak dipublikasikan.