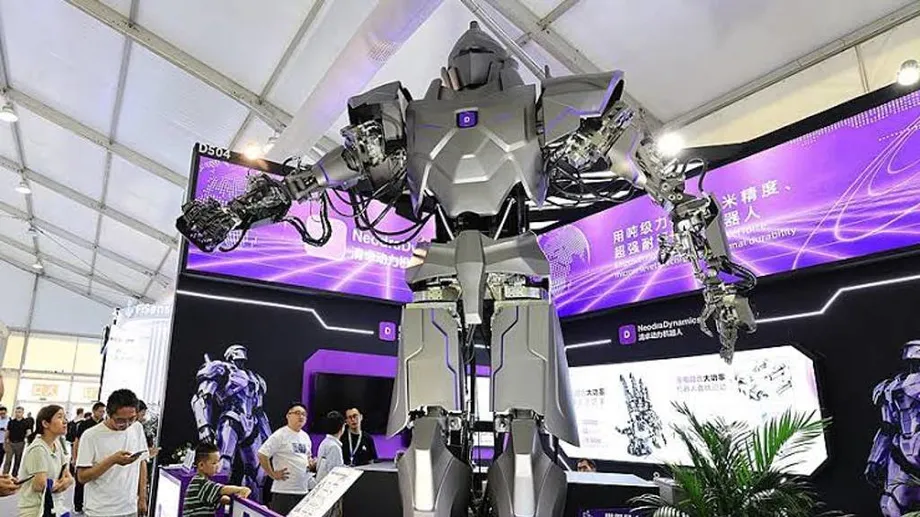
Robot raksasa untuk pekerjaan industri berat
NeodraDynamics memperkenalkan Neo1, robot humanoid setinggi sekitar 4 meter yang menurut perusahaan asal China itu dapat mengangkat beban gabungan 500 kilogram dengan kedua lengannya. Dipresentasikan bersama JD Industrial di China International Industry Fair 2026 di Shanghai, mesin ini memadukan 39 sendi hidraulis dengan dua sendi bertenaga listrik untuk menangani perakitan berat, pemindahan kargo, dan pekerjaan industri berbahaya.
Daftar Isi
- Robot raksasa untuk pekerjaan industri berat
- Cara kerja bersama sendi hidraulis dan listrik
- Arti daya angkut 500 kg
- Mengapa angka presisi perlu dicermati
- Tempat Neo1 dipresentasikan
- Pabrik nuklir, pelabuhan, dan peralatan bawah air
- Peran JD Industrial dalam proyek
- Perusahaan muda yang mengejar kemampuan fisik lebih besar
- Poin Utama
Pengumuman perusahaan tertanggal 14 Oktober 2026 itu menyebut aktuator hidraulis mini yang masing-masing berbobot sekitar 1 kilogram dan menghasilkan gaya dorong kontinu yang diukur dalam satuan ton. Perusahaan juga mengklaim akurasi pemosisian berulang sebesar ±0.005 milimeter, atau lima mikrometer. Angka-angka tersebut menempatkan kekuatan dan gerakan presisi sebagai inti promosi Neo1.
NeodraDynamics membidik pekerjaan seperti memindahkan komponen berat di pelabuhan, merawat peralatan di fasilitas nuklir, dan bekerja di bawah air. Kemitraannya dengan JD Industrial dimaksudkan untuk menghubungkan teknologi ini dengan pelanggan industri dan uji coba penerapan. Hasil kinerja independen, nama pelanggan operasional, harga, dan tanggal peluncuran komersial belum dipublikasikan.
Bagi calon pembeli, persoalan praktisnya adalah bagaimana kinerja seluruh mesin saat membawa beban selama satu siklus kerja penuh. Lama operasi, stabilitas, kebutuhan perawatan, dan perilakunya saat terjadi gangguan akan menentukan lokasi kerja yang memungkinkan robot ini beroperasi berdampingan dengan manusia dan peralatan mahal.
Cara kerja bersama sendi hidraulis dan listrik
Neo1 memiliki 41 derajat kebebasan aktif di seluruh tubuhnya. Derajat kebebasan adalah gerakan yang dikendalikan secara independen, seperti menekuk sendi atau memutar lengan. Lebih banyak pilihan gerakan dapat membuat robot mendekati dan memosisikan objek dengan beragam cara, meski koordinasi gerakan tersebut juga membuat pengendalian lebih menantang.
Sebanyak 39 gerakan menggunakan aktuator linear hidraulis digital mini yang dikembangkan NeodraDynamics. Aktuator hidraulis menggunakan fluida bertekanan untuk mendorong atau menarik suatu mekanisme. Aktuator linear menghasilkan gerakan dalam garis lurus, yang dapat diubah oleh mekanisme sendi menjadi gerakan menekuk atau berputar.
Dua sendi lainnya, yang memutar lengan bawah, menggunakan penggerak listrik. NeodraDynamics menggambarkan kombinasi ini sebagai cara untuk memadukan tenaga dari sistem hidraulis dengan kendali listrik presisi di bagian yang sesuai dengan mekanismenya. Karena itu, robot ini menggunakan teknologi penggerak yang berbeda dalam satu tubuh.
Sistem hidraulis dapat menghasilkan gaya besar dari komponen yang ringkas, tetapi sistem pendukungnya perlu dikelola dengan cermat. Tekanan fluida, segel, suhu, dan koordinasi kendali semuanya penting. Menjaga agar aktuator bertenaga besar berfungsi dengan andal merupakan bagian dari tugas rekayasa yang lebih luas, termasuk memasok tekanan dan membuang panas.
Arti daya angkut 500 kg
NeodraDynamics menyebut daya angkut kolaboratif Neo1 sebesar 500 kilogram untuk kedua lengannya. Angka ini merupakan beban gabungan ketika kedua lengan bekerja bersama. Pengumuman tersebut tidak menyertakan tabel kapasitas beban terperinci yang menunjukkan perubahan kapasitas berdasarkan jangkauan lengan, posisi tubuh, atau kecepatan gerak.
Robot industri mungkin lebih sulit menangani beban saat benda dipegang lebih jauh dari tubuhnya. Memulai gerakan, berhenti, atau memutar beban itu juga menimbulkan gaya di luar gaya yang dibutuhkan untuk menahannya tetap diam. Karena itu, pembeli memerlukan batas operasi untuk gerakan yang dibutuhkan di jalur perakitan, pelabuhan, atau lokasi perawatan mereka.
Spesifikasi aktuator menjelaskan tingkat lain dari mesin ini. Pengumuman Oktober menyebut satu unit berbobot sekitar 1 kilogram dan menghasilkan gaya dorong kontinu yang diukur dalam satuan ton. Deskripsi teknis sebelumnya menyebut bobot silinder 1.1 kilogram dan angka beban 1,000 kilogram. Aktuator mendorong melalui mekanisme sendi robot, dan geometri mekanisme itulah yang menentukan gaya yang tersedia di tangan robot.
Daya tarik Neo1 terletak pada kemungkinan memadukan kemampuan mengangkat beban berat dengan gerakan lengan dan tangan yang fleksibel. Deskripsi sebelumnya menyebut tangan dengan lima jari dan lengan dengan tujuh derajat kebebasan. Susunan ini dapat mendukung tugas yang membutuhkan beragam cara menggenggam dan sudut pendekatan, asalkan seluruh mesin mampu mempertahankan kendali saat membawa beban.
Mengapa angka presisi perlu dicermati
Pengumuman Oktober mengklaim akurasi pemosisian berulang sebesar ±0.005 milimeter. Repeatabilitas menggambarkan seberapa dekat posisi yang sama dapat dicapai mesin saat gerakan diulang. Akurasi absolut menggambarkan seberapa dekat mesin mencapai posisi yang dituju. Tugas perakitan bisa membutuhkan keduanya, terutama saat komponen harus terpasang dengan rapat.
Deskripsi sebelumnya mencantumkan repeatabilitas ujung jari sebesar ±0.05 milimeter, sepuluh kali lebih besar daripada angka Oktober, serta repeatabilitas satu mikrometer untuk satu silinder hidraulis. Spesifikasi tersebut mengacu pada titik pengukuran atau deskripsi yang berbeda, dan NeodraDynamics belum menerbitkan metode pengujian bersama yang menjelaskan hubungan di antara angka-angka itu.
Lima mikrometer sama dengan lima perseribu milimeter. Pada skala itu, kelenturan sendi, getaran, suhu, dan bobot yang dibawa dapat memengaruhi posisi tangan robot. Uji industri yang bermanfaat perlu mencantumkan beban, jangkauan, kecepatan, peralatan pengukuran, dan jumlah pengulangan.
Pelanggan yang merakit komponen berat memerlukan data repeatabilitas untuk postur kerja dan muatan yang benar-benar digunakan. Angka yang dipublikasikan belum menyertakan kondisi pengujian, sehingga spesifikasi kinerja lengkap menjadi langkah penting berikutnya dalam mengevaluasi rencana pemasangan.
Tempat Neo1 dipresentasikan
Pengumuman Oktober menyebut pameran bersama JD Industrial di China International Industry Fair sebagai peluncuran Neo1. Acara di Shanghai itu berlangsung pada 12 hingga 16 Oktober 2026. Neo1 juga disebut pernah tampil sebelumnya di World Robot Conference di Beijing, disusul pengumuman bertanggal 14 September. Hubungan antara presentasi sebelumnya dan peluncuran pada Oktober tersebut belum jelas.
Riwayat presentasinya mencakup beberapa tanggal:
- 19–23 Agustus 2026: World Robot Conference berlangsung di Beijing, tempat Neo1 disebut telah diperkenalkan.
- 14 September 2026: Pengumuman sebelumnya disebut memaparkan spesifikasi, termasuk repeatabilitas ujung jari sebesar ±0.05 milimeter.
- 12–16 Oktober 2026: China International Industry Fair berlangsung di Shanghai.
- 14 Oktober 2026: NeodraDynamics mengumumkan presentasi bersama Neo1 dan JD Industrial serta angka pemosisian berulang sebesar ±0.005 milimeter.
NeodraDynamics mengatakan pihaknya mengadakan demonstrasi robot fisik dan memamerkan komponen inti hidraulis dan listriknya di pameran Shanghai. Hasil terperinci dan independen dari demonstrasi tersebut belum dipublikasikan.
Pabrik nuklir, pelabuhan, dan peralatan bawah air
NeodraDynamics mengelompokkan penerapan yang dibidiknya ke dalam empat kategori pekerjaan yang menantang: berbahaya, kotor, sulit, dan membosankan. Perakitan komponen berat dan pemindahan kargo di pelabuhan industri termasuk di antara penggunaan yang diusulkan. Dalam kondisi tersebut, pelanggan perlu menyesuaikan jangkauan, kapasitas angkat, dan kecepatan kerja robot dengan tugas penanganan tertentu.
Pekerjaan nuklir menghadirkan kebutuhan yang berbeda. Perusahaan mengklaim modul hidraulisnya dapat menahan radiasi dan berpotensi mendukung penanganan bahan bakar nuklir serta perawatan peralatan. Instalasi lengkap juga memerlukan perangkat elektronik, sensor, kabel, dan sistem kendali yang sesuai, berikut pengaturan keselamatan yang disesuaikan dengan tingkat radiasi dan prosedur fasilitas.
Untuk rekayasa bawah air, NeodraDynamics mengklaim teknologinya mampu menahan tekanan air eksternal yang tinggi dan mendukung perawatan peralatan bawah laut. Kedalaman operasi, paparan tekanan, penyegelan, dan perlindungan korosi merupakan persyaratan praktis untuk penerapan semacam itu.
Pertambangan dan penanganan bencana juga tercantum dalam daftar perusahaan, termasuk pembongkaran, pembersihan puing, serta pekerjaan di area yang terkontaminasi atau berbahaya. Lingkungan tersebut dapat mencakup medan yang tidak rata, benturan, dan beban yang sulit diprediksi. Uji lapangan perlu mengukur mobilitas, kendali jarak jauh, stabilitas, dan pemulihan yang aman setelah terjadi gangguan. Penerapan ini masih sebatas usulan, belum menjadi operasi yang terkonfirmasi.
Peran JD Industrial dalam proyek
Peran JD Industrial adalah membantu menghubungkan Neo1 dengan rantai pasok industri dan penerapan potensial oleh pelanggan. NeodraDynamics mengatakan kedua perusahaan berencana mencocokkan teknologi ini dengan lingkungan yang sesuai, memverifikasi solusi, dan menjalankan uji coba penerapan.
Uji coba akan memberi pelanggan tugas tertentu sebagai tolok ukur kinerja robot. Misalnya, operasi perakitan berat dapat mencatat konsistensi Neo1 saat memosisikan komponen, durasi setiap siklus, dan jumlah perawatan yang diperlukan selama beberapa giliran kerja. Pengukuran ini akan memudahkan perbandingan manfaat dan biaya operasi dengan peralatan yang sudah digunakan.
Pengumuman Oktober menyebut kerja sama untuk penerapan komersial, tetapi tidak menetapkan jadwal pengiriman, volume produksi, atau lokasi pemasangan pelanggan tertentu. Pengumuman itu juga tidak menjelaskan sumber energi dan lama operasi robot. Pabrik yang mempertimbangkan Neo1 memerlukan informasi tersebut untuk merencanakan jam kerja, pengisian daya atau sambungan listrik, akses servis, dan ruang di sekitar mesin.
Perusahaan muda yang mengejar kemampuan fisik lebih besar
NeodraDynamics didirikan di Beijing pada 2024. Tim pendirinya disebut memiliki latar belakang di Universitas Tsinghua, dengan keahlian di bidang kecerdasan buatan, kendali motor dan servo, serta kendali otomatis. Perusahaan ini mengembangkan komponen hidraulis digital sekaligus platform robot lengkap.
Salah satu pendiri, Yang Tao, menggambarkan proyek ini sebagai upaya memberi robot kemampuan fisik yang melampaui manusia. Dalam pengumuman Oktober, ia menjelaskan tujuan perusahaan:
"Robot seharusnya tidak sekadar meniru bentuk manusia, tetapi melampaui batas fisik manusia untuk menciptakan kemampuan operasional yang belum pernah ada sebelumnya," kata Yang Tao, Pendiri NeodraDynamics.
Tujuan tersebut menjelaskan fokus pada mesin yang jauh lebih besar daripada manusia serta pekerjaan yang melibatkan beban berat atau lingkungan berbahaya. NeodraDynamics berupaya memasuki sektor pekerjaan industri melalui teknologi aktuatornya, dengan Neo1 sebagai platform untuk menunjukkan cara kerja komponen-komponen tersebut saat dipadukan.
Tahap berikutnya yang bermanfaat adalah uji coba terdokumentasi, spesifikasi operasi lengkap, dan hasil uji coba dari lokasi industri yang dapat diidentifikasi. Hal-hal itu akan menunjukkan kepada pelanggan bagaimana Neo1 menangani pekerjaan berkelanjutan, seberapa sering mesin memerlukan perhatian, dan apa yang terjadi ketika daya, tekanan, atau kendali terputus. Perusahaan belum mengumumkan tanggal publikasi hasil tersebut.
Poin Utama
- Neo1 setinggi sekitar 4 meter, dengan daya angkut lengan gabungan 500 kilogram menurut klaim perusahaan.
- Robot ini memiliki 41 derajat kebebasan aktif, menggunakan 39 aktuator hidraulis dan dua penggerak listrik pada lengan bawah.
- Pengumuman Oktober mengklaim repeatabilitas ±0.005 milimeter; deskripsi sebelumnya menyebut repeatabilitas ujung jari ±0.05 milimeter.
- NeodraDynamics dan JD Industrial mempresentasikan robot ini bersama-sama di pameran industri Oktober 2026 di Shanghai.
- Penerapan yang diusulkan meliputi perakitan berat, penanganan kargo di pelabuhan, perawatan fasilitas nuklir, rekayasa bawah air, dan pertambangan.
- Hasil pengujian independen, penerapan operasional yang teridentifikasi, harga, dan tanggal peluncuran komersial belum dipublikasikan.