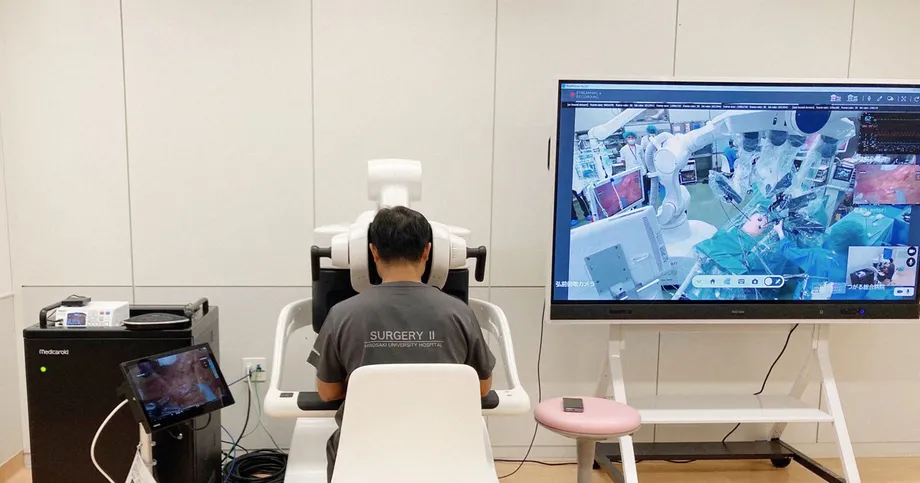
Dua rumah sakit berbagi kendali atas robot bedah
Lima pasien kanker kolorektal menjalani operasi yang melibatkan dokter dari dua rumah sakit berjarak sekitar 30 kilometer di Prefektur Aomori. Universitas Hirosaki dan Perhimpunan Bedah Jepang menyebutnya sebagai penggunaan klinis pertama di Jepang untuk bantuan bedah robotik jarak jauh. Studi ini dimulai pada Agustus, menghubungkan Rumah Sakit Universitas Hirosaki di Hirosaki dengan Rumah Sakit Umum Tsugaru di Goshogawara.
Daftar Isi
- Dua rumah sakit berbagi kendali atas robot bedah
- Perkembangan dari Agustus hingga Oktober
- Cara kerja bantuan jarak jauh di ruang operasi
- Penelitian sebelumnya menguji koneksi sejauh 150 kilometer
- Mengapa koneksi cepat membutuhkan gambar yang jelas
- Lima tahun pengujian hinotori mengkaji jeda dan kepadatan jaringan
- Yang terjadi saat koneksi terputus
- Dokter lokal tetap penting dalam model ini
- Tujuannya adalah menghadirkan layanan lebih dekat ke rumah
- Poin Utama
Seorang ahli bedah di ruang operasi mengendalikan robot bedah hinotori, yang dikembangkan Medicaroid Corp. yang berbasis di Kobe, sementara ahli bedah pengawas di rumah sakit lain membantu dengan mengoperasikan mesin yang sama dari jarak jauh. Kedua dokter bekerja sama mengangkat tumor. Universitas dan perhimpunan tersebut mengatakan kelima operasi telah diselesaikan dengan aman.
Tujuan langsungnya adalah menghadirkan keahlian spesialis di rumah sakit yang lebih sulit mendapatkan ahli bedah berpengalaman. Operasi lanjutan direncanakan hingga Maret untuk menilai keamanan sebelum penyelenggara mengajukan persetujuan regulasi bagi peralatan yang diperlukan dan cakupan dalam sistem asuransi kesehatan nasional Jepang.
Masaki Mori, profesor Universitas Tokai yang memimpin komite Perhimpunan Bedah Jepang untuk mendorong bedah jarak jauh, menjelaskan tujuan tersebut dalam konferensi pers di Universitas Hirosaki.
Tujuan utama kami adalah menghapus kesenjangan regional dalam layanan bedah,
kata Mori. Perhimpunan tersebut berharap bedah robotik jarak jauh dapat diterapkan secara praktis dalam sekitar dua tahun. Itu merupakan target, sementara langkah berikutnya adalah evaluasi klinis lebih lanjut, persetujuan peralatan, dan pengaturan cakupan asuransi. Prosedur di Aomori membawa teknologi ini ke layanan pasien setelah penelitian sebelumnya di Jepang mengkaji kendali robot, jeda komunikasi, dan pemulihan setelah kegagalan jaringan.
Perkembangan dari Agustus hingga Oktober
Universitas Hirosaki dan Perhimpunan Bedah Jepang mengumumkan dimulainya penggunaan klinis pada 8 Oktober, sebelum memaparkan perinciannya dalam konferensi pers pada 14 Oktober. Pemberitaan yang diterbitkan pada 15 Oktober 2026 menyebut rumah sakit yang terlibat berjarak sekitar 30 kilometer.
Urutan ini menunjukkan bahwa pengumuman tersebut disampaikan setelah operasi telah dilakukan, bukan menandai dimulainya uji coba pada masa mendatang:
- Agustus: Operasi pertama dilakukan dan studi klinis dimulai.
- 8 Oktober: Universitas Hirosaki dan Perhimpunan Bedah Jepang mengumumkan dimulainya penerapan klinis pertama di Jepang untuk bantuan bedah robotik jarak jauh.
- 14 Oktober: Penyelenggara memaparkan perincian dan mengatakan lima pasien telah menjalani operasi dengan aman.
- Hingga Maret: Operasi lanjutan direncanakan untuk menilai keamanan sebelum pengajuan persetujuan peralatan dan cakupan asuransi kesehatan nasional.
Deskripsi studi menyebut pasien kanker saluran pencernaan sebagai kelompok sasaran. Kelima operasi yang telah dilakukan melibatkan pasien kanker kolorektal, yaitu kanker pada kolon atau rektum. Pengumuman publik tidak menyertakan angka terperinci mengenai komplikasi, waktu pemulihan, atau hasil kanker jangka panjang.
Cara kerja bantuan jarak jauh di ruang operasi
Robot hinotori menghubungkan kendali ahli bedah dengan instrumen yang digunakan selama operasi. Dalam studi ini, koneksi komunikasi antara kedua rumah sakit memungkinkan dokter di lokasi lain mengoperasikan robot sembari membantu ahli bedah yang berada di samping pasien.
Pengaturan ini memadukan layanan lokal dengan panduan spesialis dari jarak jauh. Seorang dokter tetap berada di ruang operasi, sementara peserta dari lokasi jauh dapat berkontribusi melalui robot, bukan hanya memberikan instruksi lisan. Kedua dokter terlibat dalam prosedur yang sama.
Staf lokal juga melakukan tugas fisik yang belum dapat dikerjakan sendiri oleh robot bedah saat ini. Tinjauan akademis terpisah mengenai validasi hinotori menyebutkan bahwa penggantian instrumen, pembersihan lensa kamera, dan penyedotan masih memerlukan tenaga manusia di samping pasien. Karena itu, bantuan jarak jauh bergantung pada tim ruang operasi, selain ahli bedah jarak jauh dan sistem komunikasi.
Penelitian sebelumnya menguji koneksi sejauh 150 kilometer
Peneliti yang bekerja sama dengan Universitas Hirosaki sebelumnya mempelajari pengoperasian robot jarak jauh antara Rumah Sakit Universitas Hirosaki dan Rumah Sakit Umum Mutsu yang berjarak 150 kilometer. Studi jaringan komersial mereka, yang didukung Badan Penelitian dan Pengembangan Medis Jepang, menguji apakah koneksi serat optik komersial biasa dapat mendukung kendali jarak jauh yang andal.
Eksperimen lapangan tersebut menggunakan robot yang sedang dikembangkan Riverfield Inc. Sebanyak 12 ahli bedah melakukan latihan manipulasi: enam berpengalaman dalam bedah robotik dan enam lainnya berpengalaman dalam bedah umum, tetapi tidak dalam bedah robotik. Mereka memindahkan batang di antara lubang bernomor serta menggunakan dua instrumen untuk mencengkeram dan menarik tali bertanda.
Koneksi dalam penelitian sebelumnya mencakup jarak lima kali lebih jauh daripada pasangan rumah sakit saat ini: 150 kilometer dibandingkan sekitar 30 kilometer. Fokusnya adalah tugas terkontrol, bukan operasi terhadap pasien, sehingga peneliti dapat mengukur kinerja dalam beberapa kondisi jaringan.
Para penulis menyimpulkan bahwa jaringan komunikasi komersial yang mereka uji dapat mendukung teknologi bedah jarak jauh. Mereka juga memaparkan keterbatasan eksperimen tersebut: penelitian mengukur jeda sinyal gambar, bukan sinyal kendali, melibatkan kelompok ahli bedah yang kecil, dan menggunakan urutan pengujian jaringan yang tetap sehingga kinerja dapat terpengaruh ketika peserta semakin terbiasa.
Mengapa koneksi cepat membutuhkan gambar yang jelas
Eksperimen Hirosaki dan Mutsu menemukan rata-rata waktu pulang-pergi komunikasi sebesar 4 milidetik pada jalur dengan lebar pita terjamin dan 10 milidetik pada koneksi yang kecepatannya bergantung pada kondisi jaringan. Satu milidetik adalah seperseribu detik. Waktu pulang-pergi mengukur durasi yang dibutuhkan sinyal untuk mencapai tujuan dan kembali.
Ahli bedah juga perlu melihat apa yang dilakukan instrumen. Peneliti mengukur jeda sejak kamera menangkap gambar hingga gambar tersebut muncul di layar ahli bedah, yang disebut waktu glass-to-glass. Rata-ratanya 92 milidetik pada jalur dengan lebar pita terjamin dan 95 milidetik pada koneksi lainnya.
Pemrosesan kamera, kompresi video, transmisi, dekompresi, dan respons layar semuanya berkontribusi terhadap jeda tersebut. Pemrosesan oleh peralatan menyumbang bagian yang jauh lebih besar dari jeda gambar terukur dibandingkan perjalanan melalui jaringan itu sendiri.
Koneksi terjamin berkapasitas 5 megabit per detik mengalami kehilangan paket dan penurunan kualitas gambar. Paket adalah bagian kecil informasi digital; kehilangan beberapa paket dapat menghilangkan detail dari gambar. Para penulis merekomendasikan setidaknya 10 megabit per detik untuk sistem yang mereka uji. Jumlah kesalahan dalam pengerjaan tugas tidak menunjukkan perbedaan yang signifikan secara statistik di antara kondisi jaringan, tetapi beberapa ahli bedah kesulitan melihat gambar pada koneksi 5 megabit.
Rekomendasi tersebut mengaitkan kapasitas koneksi dengan robot dan sistem video tertentu. Rumah sakit yang merencanakan bantuan jarak jauh memerlukan kapasitas yang memadai untuk peralatannya sendiri, sekaligus pengiriman gambar dan perintah kendali yang stabil.
Lima tahun pengujian hinotori mengkaji jeda dan kepadatan jaringan
Universitas Kobe, Medicaroid, dan NTT DOCOMO melakukan lebih dari 30 evaluasi sesi jarak jauh antara 2020 dan 2025. Takuto Hara dan rekan-rekannya merangkum temuan tersebut dalam tinjauan validasi hinotori yang mengkaji kinerja komunikasi, keamanan robot, koordinasi staf, dan persyaratan hukum.
Tinjauan tersebut menguraikan pengujian teknis dan operasional hinotori, yang terpisah dari lima operasi kanker di Aomori. Dalam kondisi optimal, jaringan 5G mandiri yang menggunakan frekuensi Sub6 mencapai jeda pulang-pergi sekitar 100 milidetik saat mentransmisikan video. 5G mandiri menggunakan jaringan inti 5G khusus, sedangkan Sub6 mengacu pada frekuensi di bawah 6 gigahertz.
Kepadatan jaringan juga menjadi salah satu pengujian utama. Tanpa kendali kualitas layanan, lalu lintas pesaing sebesar 200 megabit per detik menyebabkan kehilangan paket dan penurunan kualitas video. Dengan kendali tersebut diaktifkan, transmisi tetap stabil meski lalu lintas pesaing melampaui 1 gigabit per detik, setara dengan 1.000 megabit per detik.
Kualitas layanan berarti memberikan prioritas pada lalu lintas penting, dalam hal ini gambar bedah dan perintah robot. Pengujian ini menunjukkan mengapa kecepatan yang diiklankan untuk suatu jaringan hanya sebagian dari tugas teknis: koneksi bedah harus tetap berfungsi saat pengguna lain mengirimkan data.
Ahli bedah dapat menyelesaikan tugas yang diuji dengan jeda hingga 180 milidetik, meski ketepatan gerakan halus mulai menurun saat jeda melebihi 120 milidetik. Tinjauan tersebut menyebut Pedoman Bedah Jarak Jauh Jepang 2022 menetapkan persyaratan latensi ujung ke ujung tidak lebih dari 100 milidetik, bersama koneksi aman dan pengaturan cadangan.
Yang terjadi saat koneksi terputus
Validasi hinotori mencakup simulasi pemutusan koneksi pada router dan perangkat 5G. Robot masuk ke mode siaga aman dan menghentikan gerakan instrumen tanpa gerakan yang tidak diinginkan. Dalam banyak skenario pengujian, pemulihan koneksi jaringan mengembalikan kendali tanpa perlu memulai ulang sistem.
Jalur komunikasi cadangan diuji melalui jaringan privat virtual atau VPN, yang menyediakan koneksi terlindungi antar lokasi. Dalam simulasi kegagalan, VPN tersambung kembali dalam waktu 5 hingga 11 detik. Pengaturan keselamatan juga mencakup operator lokal yang dapat mengambil alih kendali melalui kokpit kedua, yaitu konsol untuk mengoperasikan robot.
Dalam operasi, hitungan detik sangat berarti. Karena itu, menghentikan robot dan memastikan tim yang kompeten tetap berada di samping pasien merupakan bagian utama dari rancangan. Tinjauan tersebut menggambarkan keselamatan sebagai perpaduan mode siaga otomatis, koneksi cadangan, pemantauan peralatan, dan orang-orang yang siap melakukan intervensi.
Uji validasi menggunakan arsitektur jaringan tertutup untuk mengisolasi video bedah, perintah, dan data lainnya dari internet publik. Perangkat pemantauan mengawasi peralatan jaringan untuk mendeteksi masalah seperti kehilangan paket mendadak atau bingkai video yang terlambat. Fitur-fitur tersebut merupakan bagian dari program validasi; pengumuman Aomori menjelaskan secara lebih sederhana tautan komunikasi yang digunakan dalam operasi klinisnya.
Dokter lokal tetap penting dalam model ini
Hara dan rekan-rekannya menyebut Pasal 20 Undang-Undang Praktisi Medis Jepang sebagai ketentuan hukum yang mewajibkan dokter hadir di lokasi pasien. Tinjauan mereka menggambarkan bantuan jarak jauh dengan supervisi, yakni ahli bedah dari lokasi jauh mendukung tim lokal, sebagai model transisi yang diperbolehkan secara hukum.
Studi Aomori mengikuti pengaturan dasar tersebut: ahli bedah di samping pasien bekerja dengan dukungan dokter dari rumah sakit lain. Kegiatan klinis ini dapat membantu mengevaluasi cara kerja kolaborasi tersebut dalam operasi kanker sesungguhnya, sementara penyelenggara mengupayakan persetujuan yang diperlukan untuk penggunaan lebih luas.
Tinjauan tersebut juga menekankan komunikasi antarmanusia. Ahli bedah jarak jauh mengandalkan audio dan video untuk berkoordinasi dengan staf, melihat area operasi, dan mengikuti perubahan selama prosedur. Pembagian tugas yang jelas dan prosedur darurat merupakan bagian dari upaya membuat sistem ini dapat digunakan, selain kendali robot yang andal.
Dalam eksperimen Riverfield sebelumnya, ahli bedah berpengalaman dalam bedah robotik menyelesaikan tugas yang membutuhkan kedua tangan lebih cepat dan dengan pergerakan instrumen yang lebih sedikit dibandingkan mereka yang tidak memiliki pengalaman tersebut. Teknologi dapat meneruskan tindakan spesialis melalui jaringan, tetapi pelatihan dan kebiasaan tetap memengaruhi seberapa baik tindakan tersebut dilakukan.
Tujuannya adalah menghadirkan layanan lebih dekat ke rumah
Universitas Hirosaki dan Perhimpunan Bedah Jepang ingin bantuan jarak jauh mengurangi biaya dan kerepotan bepergian untuk menjalani operasi. Mereka menyoroti kekurangan ahli bedah serta distribusi spesialis yang tidak merata, yang dapat membuat rumah sakit regional lebih sulit mengakses keterampilan bedah tingkat lanjut.
Rumah sakit yang mampu menerima dukungan jarak jauh dapat memanfaatkan keahlian ahli bedah berpengalaman di tempat lain, sementara pasien tetap dirawat secara lokal. Tinjauan hinotori juga menggambarkan pendampingan jarak jauh sebagai cara membantu ahli bedah yang kurang berpengalaman bekerja dengan lebih aman dan efisien selama sesi validasi. Dengan demikian, pendekatan ini berpotensi mendukung pelatihan sekaligus operasi individual.
Tantangan praktisnya masih besar. Rumah sakit membutuhkan robot, kapasitas komunikasi yang memadai, koneksi aman, pengaturan cadangan, serta tenaga medis dan teknis yang terlatih. Studi jaringan komersial sebelumnya menguraikan keseimbangan antara keandalan komunikasi dan biaya, dengan layanan yang lebih tangguh umumnya membutuhkan biaya lebih besar.
Operasi yang direncanakan hingga Maret merupakan langkah berikutnya yang telah diumumkan. Persetujuan peralatan dan cakupan asuransi kesehatan nasional selanjutnya akan membantu menentukan bagaimana layanan ini dapat disediakan dan dibiayai di luar studi. Target Mori untuk penggunaan praktis dalam sekitar dua tahun memberi proyek ini sasaran, sementara pencapaian saat ini adalah lima operasi kanker yang telah diselesaikan oleh tim bedah di dua rumah sakit Aomori.
Poin Utama
- Lima pasien kanker kolorektal menjalani operasi robotik dengan bantuan jarak jauh di rumah sakit yang berjarak sekitar 30 kilometer di Aomori.
- Universitas Hirosaki dan Perhimpunan Bedah Jepang menyebut studi ini sebagai penerapan klinis pertama pendekatan tersebut di Jepang.
- Ahli bedah lokal dan ahli bedah pengawas jarak jauh bekerja menggunakan robot hinotori buatan Medicaroid.
- Operasi lanjutan direncanakan hingga Maret sebelum pengajuan persetujuan peralatan dan cakupan asuransi kesehatan nasional.
- Penelitian sebelumnya menguji jeda gambar, kepadatan jaringan, koneksi cadangan, dan penghentian robot secara aman dalam simulasi kegagalan.
- Perhimpunan tersebut berharap pendekatan ini dapat digunakan secara praktis dalam sekitar dua tahun untuk mengurangi kesenjangan layanan bedah antarwilayah.