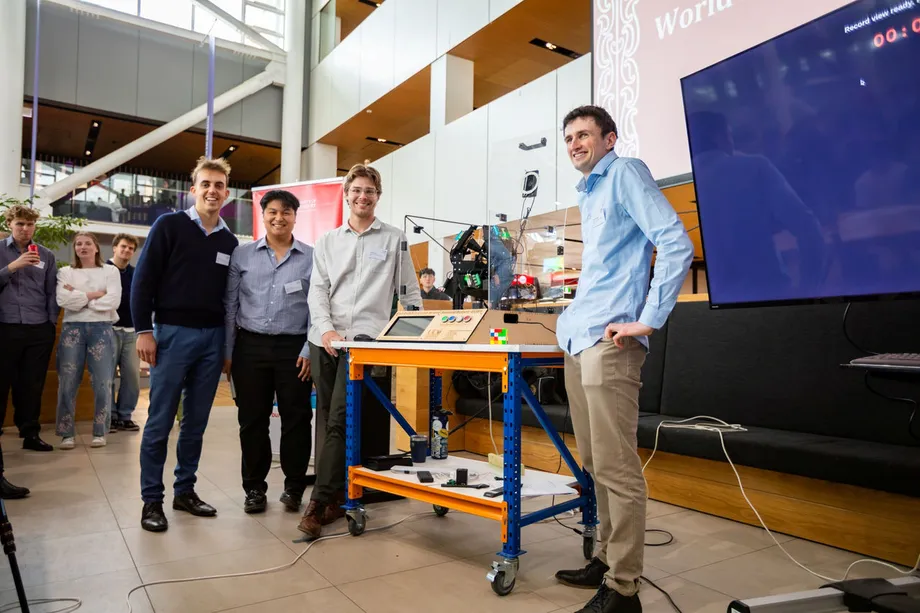
Kerja Setahun Hasilkan Penyelesaian dalam Kurang dari 10 Detik
Empat mahasiswa teknik di University of Canterbury, Christchurch, Selandia Baru, mencatat waktu 9,806 detik untuk robot yang menyelesaikan Rubik 4x4 dalam upaya resmi Guinness World Records pada Jumat, 16 Oktober 2026. Hasil ini lebih cepat daripada rekor robot sebelumnya, yakni 45 detik, dan tolok ukur manusia sekitar 15 detik yang dikutip pihak universitas.
Daftar Isi
- Kerja Setahun Hasilkan Penyelesaian dalam Kurang dari 10 Detik
- Video yang Menjadi Sasaran
- Empat Mahasiswa, Empat Peran yang Saling Terhubung
- Cara Empat Kamera Membaca Puzzle
- Desain yang Menghindari Pengubahan Posisi Berulang
- Mengapa Mangkuk Pengisap Membantu Mengatasi Gravitasi
- Motor Drone dengan Anggaran Terbatas
- Apa Selanjutnya bagi Robot Ini?
- Poin-Poin Utama
Caleb Everitt, Hayden Watson, Maz Cameron, dan Johann Torres menghabiskan sekitar satu tahun mengembangkan mesin tersebut sebagai proyek akhir mereka di bidang teknik mekatronika, yang memadukan teknik mesin, elektronika, dan pemrograman komputer. Hasil mereka masih menunggu konfirmasi Guinness World Records, dan belum ada tanggal pengumuman keputusan.
Pengumuman proyek dari universitas, yang diterbitkan pada 16 Oktober, menjelaskan bahwa mesin itu dibuat dengan empat kamera, motor yang umum digunakan pada drone, pengendali motor khusus, dan mangkuk pengisap. Desainnya memungkinkan robot memutar lapisan pada ketiga sumbu kubus tanpa berulang kali mengubah orientasi seluruh puzzle.
Para mahasiswa bekerja dengan anggaran sangat terbatas yang didanai Departemen Teknik Mesin universitas. Tantangan mereka adalah membuat beberapa sistem berbeda bekerja bersama: kamera harus mengenali warna, perangkat lunak harus menghitung solusi, dan mekanisme harus menjalankan gerakan tanpa membuat kubus macet.
Video yang Menjadi Sasaran
Sebuah video di media sosial menjadi titik awal para mahasiswa. Video itu memperlihatkan robot pemegang rekor sebelumnya menyelesaikan kubus 4x4 dalam 45 detik. Tim menyadari bahwa manusia dapat menuntaskan jenis puzzle yang sama dalam sekitar 15 detik, lalu memutuskan menyelidiki penyebab mesin tersebut lebih lambat.
Maz Cameron, yang menangani pengembangan perangkat lunak, menjelaskan ambisi di balik proyek tersebut:
Kami tahu robot bisa lebih baik daripada manusia, dan kami ingin menjadi orang-orang yang meruntuhkan kesenjangan itu,
Hasil mereka, 9,806 detik, lebih cepat 35,194 detik daripada tolok ukur robot 45 detik, atau memangkas waktu sekitar 78%. Dibandingkan tolok ukur manusia yang dibulatkan menjadi 15 detik oleh universitas, hasil itu lebih cepat sekitar 5,2 detik, atau sekitar 35% lebih singkat.
Proyek ini dikembangkan selama sekitar satu tahun, dengan tanggal-tanggal penting yang diumumkan jatuh pada Oktober:
- Selama pengembangan, para mahasiswa menggunakan video penyelesaian robot dalam 45 detik sebagai sasaran awal.
- Pada Jumat, 16 Oktober 2026, mereka mencatat waktu 9,806 detik dalam upaya resmi Guinness.
- Pada 19 Oktober, proyek tersebut juga ditampilkan dalam wawancara dengan Cameron tentang pekerjaan tim.
Empat Mahasiswa, Empat Peran yang Saling Terhubung
Everitt bertanggung jawab atas desain mekanis, termasuk struktur fisik robot. Torres menangani sistem kelistrikan dan kendali motor. Watson mengembangkan sistem visi komputer, sedangkan Cameron mengerjakan perangkat lunak yang menyatukan proses penyelesaian.
Tanggung jawab tersebut membentuk sebuah rangkaian. Kamera Watson memberikan informasi tentang kubus. Perangkat lunak Cameron menggunakan informasi itu untuk menentukan gerakan yang diperlukan. Kendali motor Torres menerjemahkan instruksi menjadi gerakan, sementara mekanisme Everitt harus memastikan puzzle bergerak dengan akurat.
Kelemahan di bagian mana pun dalam rangkaian itu dapat mengganggu proses penyelesaian. Warna yang salah dikenali akan membuat perangkat lunak menerima posisi awal yang keliru. Gerakan motor yang berhenti di posisi yang salah dapat membuat lapisan tidak sejajar. Bahkan solusi yang dihitung dengan benar bergantung pada kemampuan mesin fisik menjalankannya secara andal.
Cameron mengapresiasi keterampilan tim yang saling melengkapi dan kesediaan mereka meluangkan waktu tambahan untuk proyek tersebut. Para mahasiswa menyempurnakan perangkat lunak, memperkuat struktur, dan menguji berbagai cara menangani kubus saat berupaya mencatat waktu di bawah tolok ukur manusia.
Cara Empat Kamera Membaca Puzzle
Bagian proyek Watson berawal dari pertanyaan praktis: bagaimana robot dapat mengenali warna pada kubus yang teracak dengan andal? Mesin itu menggunakan empat kamera untuk mengumpulkan informasi yang diperlukan guna menggambarkan susunan awal puzzle.
Hayden Watson, yang bertanggung jawab atas visi komputer, menjelaskan prosesnya:
Robot ini memiliki empat kamera; robot melihat kubus dan mengetahui posisi semua warna yang berbeda,
Informasi warna kemudian dikirim ke algoritma sumber terbuka, yakni serangkaian instruksi terprogram yang menghitung gerakan untuk menyelesaikan puzzle. Sederhananya, kamera membaca masalah, algoritma merencanakan solusi, dan motor menjalankannya.
Pencahayaan membuat tahap pertama lebih sulit. Warna-warna yang mirip harus tetap dapat dibedakan dalam berbagai kondisi, sehingga para mahasiswa mengembangkan dan menguji sistem kamera agar akurat. Gerakan cepat tidak akan banyak berguna jika mesin memulai dengan gambaran kubus yang keliru.
Kubus 4x4 memiliki 16 kotak kecil di setiap sisi, dibandingkan dengan sembilan pada kubus standar 3x3. Pada enam sisi, jumlahnya menjadi 96 kotak berwarna, bukan 54. Kubus ini juga memiliki lebih banyak lapisan yang dapat digerakkan, sehingga tugas penyelesaian dan kendali fisiknya lebih menantang.
Desain yang Menghindari Pengubahan Posisi Berulang
Everitt mengidentifikasi keterbatasan mekanis pada pemegang rekor sebelumnya: robot itu hanya dapat memutar sisi pada dua dari tiga sumbu kubus. Untuk menjangkau arah lain, robot harus mengubah posisi seluruh kubus sebelum melanjutkan.
Tiga sumbu kubus dapat dipahami sebagai tiga arah yang melintasi bagian tengahnya: kiri ke kanan, atas ke bawah, dan depan ke belakang. Memutar lapisan pada salah satu sumbu tersebut mengubah susunan puzzle. Mengubah orientasi seluruh kubus mengubah cara mesin memegangnya, sehingga menambah gerakan di antara langkah-langkah penyelesaian.
Caleb Everitt, perancang mekanis tim, menjelaskan perbedaannya:
Robot sebelumnya hanya bisa memutar sisi pada dua dari tiga sumbu kubus, jadi robot itu harus mengubah orientasi kubus, yang pada dasarnya membuang satu gerakan. Sementara kami tidak perlu melakukannya karena kami dapat menjangkau ketiga sisi,
Desain Canterbury memberi mekanisme akses ke ketiga sumbu tanpa harus berulang kali mengubah posisi kubus. Hal ini mengurangi gerakan yang diperlukan untuk menjalankan solusi, sementara motor yang lebih cepat memangkas waktu untuk gerakan yang tetap harus dilakukan.
Mengapa Mangkuk Pengisap Membantu Mengatasi Gravitasi
Para mahasiswa juga harus mengendalikan seberapa cepat kubus kembali ke posisi dasarnya setelah didorong. Dengan kecepatan yang mereka targetkan, membiarkan kubus jatuh karena gravitasi saja memakan waktu terlalu lama.
Everitt mengatakan bahwa untuk melampaui tolok ukur manusia, diperlukan cara yang lebih aktif untuk menggerakkan puzzle:
Salah satu alasan kami memerlukan mangkuk pengisap adalah karena untuk mengalahkan rekor manusia, waktu yang dibutuhkan kubus untuk turun kembali ke posisi dasar setelah didorong terlalu lama jika kami hanya mengandalkan gravitasi,
Mangkuk pengisap memungkinkan mekanisme menggerakkan kubus dengan lebih cepat dan presisi. Fungsinya merupakan bagian dari upaya yang lebih luas untuk mengendalikan puzzle sepanjang proses penyelesaian, termasuk jeda singkat di antara putaran.
Tim juga meningkatkan kekakuan struktur agar rangka robot tidak mudah melengkung atau bergerak tanpa diinginkan. Struktur yang kokoh membantu menjaga mekanisme tetap sejajar saat motor berakselerasi dan berhenti. Pengujian ekstensif juga mengatasi masalah utama lainnya: mencegah kubus macet saat digerakkan dengan cepat.
Motor Drone dengan Anggaran Terbatas
Torres menggunakan motor yang umum dipakai pada drone, dengan pengendali khusus. Motor menyediakan kecepatan dan tenaga, sementara pengendali memberikan presisi yang diperlukan untuk memutar puzzle sesuai gerakan yang dibutuhkan.
Pengendali motor mengatur perilaku motor berdasarkan instruksi perangkat lunak. Untuk mesin ini, kecepatan harus disertai penempatan yang akurat. Putaran berikutnya bergantung pada gerakan sebelumnya yang harus membuat kubus siap digerakkan kembali.
Universitas mengatakan para mahasiswa memilih komponen tersebut dengan dana departemen yang sangat terbatas. Karena itu, proyek ini bukan sekadar mencari motor bertenaga. Tim harus memadukan komponen terjangkau dengan mekanisme dan sistem kendali yang mampu memanfaatkan tenaga tersebut secara akurat.
Cameron mengatakan kombinasi puzzle yang lebih kompleks dan anggaran kecil menjadi salah satu daya tarik proyek. Hasilnya mencerminkan beberapa perubahan yang bekerja bersama: motor lebih cepat, akses ke ketiga sumbu, penanganan lebih presisi, dan perangkat lunak yang disempurnakan melalui pengujian.
Apa Selanjutnya bagi Robot Ini?
Mesin tersebut akan tetap berada di University of Canterbury saat para pembuatnya memulai karier di bidang teknik. Keempat mahasiswa telah memperoleh pekerjaan lulusan di berbagai wilayah Selandia Baru untuk tahun berikutnya, 2027.
Proyek ini menandai akhir empat tahun studi dan menghasilkan sistem lengkap yang mengharuskan tiap bidang tanggung jawab mereka bekerja bersama. Kinerjanya bergantung pada perhitungan maupun konstruksi, mulai dari mengenali warna awal hingga menyelesaikan putaran terakhir.
Tim berharap robot ini dapat menginspirasi generasi muda untuk mempertimbangkan bidang teknik. Bagi mahasiswa di masa mendatang, mesin tersebut akan menjadi contoh konkret tentang bagaimana sasaran yang menantang dapat dipecah menjadi masalah-masalah lebih kecil seputar visi, perangkat lunak, motor, dan desain mekanis.
Langkah selanjutnya adalah menunggu keputusan Guinness World Records atas upaya yang telah diajukan. Universitas telah mengumumkan waktu penyelesaian 9,806 detik; pengakuan resmi akan mengubah catatan performa tersebut menjadi rekor dunia terkonfirmasi.
Poin-Poin Utama
- Empat mahasiswa University of Canterbury mencatat waktu 9,806 detik untuk menyelesaikan Rubik 4x4 pada 16 Oktober 2026.
- Konfirmasi Guinness World Records masih ditunggu.
- Waktu itu sekitar 78% lebih singkat daripada tolok ukur robot sebelumnya, yakni 45 detik, yang dikutip universitas.
- Robot ini menggunakan empat kamera, algoritma penyelesaian sumber terbuka, motor drone, pengendali khusus, dan mangkuk pengisap.
- Mekanismenya menjangkau ketiga sumbu kubus tanpa berulang kali mengubah orientasi seluruh puzzle.
- Para mahasiswa mengerjakan proyek ini selama sekitar satu tahun, dan robot tersebut akan tetap berada di universitas.