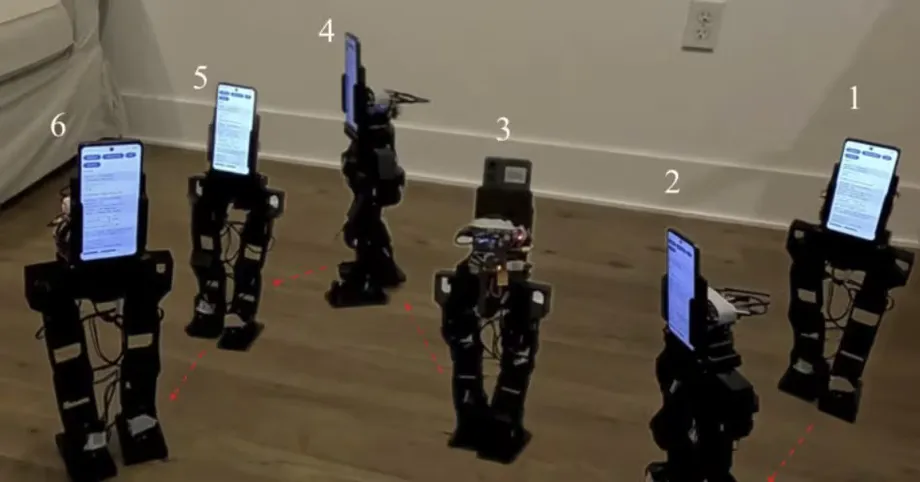
Ponsel keluaran 2017 membantu menggerakkan humanoid yang bisa berjalan
Tim peneliti UCLA mengembangkan robot humanoid yang tingginya sekitar 48 sentimeter, beratnya 1,8 kilogram, dan biaya pembuatannya kira-kira $400, belum termasuk ponsel pintar. Disebut PhoneBot, robot ini dapat berjalan dengan dua kaki, mengikuti seseorang menggunakan kameranya, dan bangkit dari posisi telungkup. Salah satu dari empat ponsel yang diuji adalah Huawei Honor 9 yang dirilis pada 2017.
Daftar Isi
- Ponsel keluaran 2017 membantu menggerakkan humanoid yang bisa berjalan
- Bagaimana ponsel mengendalikan 13 sendi
- Empat ponsel berfungsi, dengan satu keterbatasan pemetaan
- Robot mulai belajar berjalan di dunia simulasi
- Perubahan kecil pada pelatihan membuat langkah lebih seimbang
- Komponen yang termasuk dalam harga $400
- Percakapan dijalankan melalui laptop
- Desain terbuka memberi siswa titik awal
- Ponsel lama mulai mendapat tugas komputasi lain
- Poin-poin Utama
Penelitian yang diajukan ke arXiv pada 6 Oktober 2026 ini dilakukan oleh Ruochen Hou, Quanyou Wang, Daniel Koh, dan Dennis W. Hong. Hong adalah profesor teknik mesin dan dirgantara di University of California, Los Angeles. Proyek ini dikembangkan di Robotics and Mechanisms Laboratory, yang dikenal sebagai RoMeLa.
Makalah penelitian PhoneBot tim tersebut, berjudul PhoneBot: A Low-Cost Open Humanoid Robot Platform Reusing Smartphones, menjelaskan robot yang memanfaatkan kemampuan komputasi dan penginderaan utama dari ponsel biasa. Para penulis mengatakan desain perangkat keras dan perangkat lunaknya sepenuhnya bersumber terbuka, sehingga pihak lain dapat membuat ulang dan mengadaptasi platform ini.
PhoneBot menjawab masalah praktis di ruang kelas dan laboratorium: robot humanoid kecil bisa membutuhkan motor mahal, kamera terpisah, sensor gerak, dan komputer. Sebuah ponsel pintar sudah menggabungkan beberapa komponen itu dalam satu perangkat ringkas. Dengan menggunakannya kembali, jumlah komponen elektronik terpisah yang perlu dibeli dan disambungkan menjadi lebih sedikit.
Hasil penelitian ini juga menunjukkan batas kemampuan pendekatan tersebut saat ini. Fungsi berjalan dan penglihatan dijalankan di ponsel, sedangkan pemrosesan percakapan menggunakan laptop eksternal. PhoneBot tidak memiliki lengan, dan pengendali jalannya dilatih untuk permukaan datar. Tujuan langsung robot ini adalah pendidikan, penelitian, dan eksperimen.
Bagaimana ponsel mengendalikan 13 sendi
PhoneBot membawa ponsel pintarnya dalam dudukan di atas pinggul. Kamera mengamati lingkungan sekitar, sementara unit pengukuran inersia (IMU) pada ponsel mengukur gerakan dan orientasi. IMU menggabungkan sensor yang membantu memperkirakan gerakan dan kemiringan perangkat, sehingga robot memperoleh informasi yang dibutuhkan untuk menjaga keseimbangan.
Aplikasi Android khusus menjalankan jaringan saraf untuk gerakan dan kendali menggunakan TensorFlow Lite, perangkat lunak yang dirancang untuk menjalankan model pembelajaran mesin pada perangkat seperti ponsel. Ponsel menghitung perintah gerakan dan mengirimkannya melalui Wi-Fi ke komputer kecil di dalam robot, yang meneruskan instruksi ke motor.
Robot ini memiliki enam sendi bertenaga di setiap kaki dan satu sendi yang memutar torso. Setiap pinggul memiliki tiga sendi, setiap lutut satu, dan setiap pergelangan kaki dua. Dengan demikian, tubuh bagian bawah memiliki 12 derajat kebebasan, yakni 12 cara gerak sendi yang dapat dikendalikan secara terpisah.
Ketiga belas sendi menggunakan motor servo DYNAMIXEL XL430-W250-T. Servo adalah motor yang dapat diperintah untuk bergerak ke posisi tertentu, sehingga cocok untuk mengendalikan lutut, pergelangan kaki, atau sendi robot lainnya.
Sendi torso memberi kamera kemampuan bergerak tambahan yang berguna. PhoneBot dapat memutar tubuh bagian atas untuk mengikuti seseorang tanpa menggeser kaki. Dengan begitu, robot tidak perlu menggerakkan seluruh tubuh setiap kali harus melihat ke samping. Koneksi nirkabel juga memudahkan penggantian ponsel karena perangkat itu tidak memerlukan sambungan kabel khusus ke tubuh robot.
Empat ponsel berfungsi, dengan satu keterbatasan pemetaan
Para peneliti menguji Huawei Honor 9, Samsung Galaxy A16 5G, Motorola Moto G 2024, dan Motorola Moto G 2025. Keempatnya dapat menjalankan fungsi inti, termasuk penginderaan gerak, kendali berjalan, dan pemrosesan gambar. Tiga ponsel murah yang lebih baru dibeli dengan harga sekitar $50 hingga $80 per unit.
Honor 9 menjadi contoh paling jelas dari penggunaan ulang perangkat keras: ponsel yang diperkenalkan sembilan tahun sebelum makalah ini terbit masih dapat menjalankan tugas utama robot, yakni berjalan dan melihat. Model murah yang lebih baru juga memberi tim alternatif selain ponsel kelas premium.
Honor 9 memiliki keterbatasan perangkat lunak tertentu. Ponsel ini tidak dapat menjalankan fungsi pemetaan di perangkat karena layanan Google yang dibutuhkan tidak tersedia pada perangkat yang diuji di Amerika Serikat. Fungsi tersebut menggunakan lokalisasi dan pemetaan serentak, yang biasanya disingkat SLAM. Sederhananya, fungsi ini membantu robot membuat peta sekaligus menentukan posisinya di dalam peta tersebut.
Bagi orang yang memilih ponsel, perangkat keras dan perangkat lunak yang terpasang sama-sama penting. Honor 9 yang diuji mendukung fungsi berjalan dan deteksi manusia, sementara pemetaan memerlukan layanan yang tidak dimilikinya. Kompatibilitas dengan model Android lainnya masih perlu diuji.
Pengembangan proyek ini mencakup beberapa generasi perangkat konsumen:
- 2017: Huawei merilis Honor 9, ponsel tertua yang digunakan dalam pengujian.
- 2024 dan 2025: Motorola memperkenalkan dua generasi Moto G yang diuji bersama Honor 9 dan Galaxy A16 5G.
- 6 Oktober 2026: Para penulis dari UCLA mengajukan pracetak PhoneBot ke arXiv.
Robot mulai belajar berjalan di dunia simulasi
Pengendali jalan PhoneBot pertama kali belajar dalam simulasi menggunakan pembelajaran penguatan. Metode ini memungkinkan perangkat lunak mencoba berbagai tindakan dan mendapat nilai untuk perilaku yang berguna. Dalam pelatihan PhoneBot, gerakan seperti mempertahankan kecepatan yang diminta, melangkah bergantian, dan tetap tegak diberi nilai, sementara perilaku seperti menyeret kaki mendapat penalti.
Simulasi tersebut mencakup keterbatasan fisik yang juga berpengaruh pada robot sungguhan. Motor murahnya memiliki batas kekuatan dan kecepatan, sedangkan roda giginya memiliki sedikit kelonggaran, yaitu celah kecil di antara komponen. Memperhitungkan detail tersebut membantu pengendali mempelajari gerakan yang dapat dilakukan oleh mekanisme sebenarnya.
Pelatihan menghadirkan masalah lain: tubuh yang dibuat simetris tidak serta-merta belajar pola berjalan yang seimbang. Dalam beberapa sesi, kaki kiri tetap berada di depan sementara kaki kanan menanggung sebagian besar beban. Hal itu membebani sendi dan motor secara tidak merata.
Para peneliti mengatasinya dengan pencerminan sagital. Mereka menggandakan contoh pelatihan dengan membalik sisi kiri dan kanan, sehingga pengendali dapat belajar dari kedua versi gerakan. Teknik ini menambah contoh pembelajaran tanpa memerlukan satu langkah simulasi fisika tambahan untuk setiap contoh yang dicerminkan.
Perubahan kecil pada pelatihan membuat langkah lebih seimbang
Tim membandingkan lima sesi pelatihan independen yang menggunakan contoh cerminan dengan lima sesi tanpa contoh tersebut. Pencerminan mempercepat dan menstabilkan pembelajaran dalam simulasi serta membagi beban motor dengan lebih merata di antara kedua kaki.
Salah satu ukuran yang dilaporkan, yaitu selisih sudut sendi kiri dan kanan, turun dari 0,254 radian menjadi 0,003 radian dalam simulasi. Berdasarkan kedua nilai tersebut, penurunannya sekitar 98,8 persen. Radian adalah satuan untuk mengukur sudut; dalam hal ini, angka yang lebih kecil menunjukkan gerakan kedua sisi menjadi jauh lebih mirip.
Pengendali kemudian diterapkan pada robot fisik. Tim mendemonstrasikan kemampuan berjalan, mengikuti seseorang, dan bangkit dari posisi telungkup. Perbandingan angka tersebut menggambarkan pola berjalan dalam simulasi, sementara demonstrasi menunjukkan perilaku yang berhasil dicapai pada perangkat keras.
Bagian ini penting karena komponen terjangkau memiliki keterbatasan yang harus diperhitungkan oleh perangkat lunak. Ponsel dapat menghitung perintah dengan cepat, tetapi motor tetap harus menjalankannya. Pendekatan pelatihan PhoneBot mengaitkan keputusan pengendali dengan kekuatan dan perilaku mekanis tubuh robot.
Komponen yang termasuk dalam harga $400
Para peneliti memperkirakan biaya perangkat keras PhoneBot sekitar $400, belum termasuk ponsel pintar. Beratnya yang dilaporkan sebesar 1,8 kilogram sudah mencakup ponsel dan baterai. Perakit yang sudah memiliki ponsel kompatibel dapat menggunakannya kembali; mereka yang harus membeli ponsel perlu menambahkan biaya tersebut ke anggaran perangkat keras robot.
Robot humanoid kecil untuk penelitian yang dicantumkan sebagai pembanding berharga sekitar $3.500 hingga $13.800. Dibandingkan dengan angka tersebut, perkiraan biaya perangkat keras PhoneBot sebesar $400 sekitar 88,6 persen lebih rendah daripada platform termurah dan sekitar 97,1 persen lebih rendah daripada yang termahal.
Robot pembanding memiliki kemampuan yang berbeda, dan hal ini penting saat memilih peralatan. Desain PhoneBot saat ini tidak memiliki lengan, menggunakan motor murah dengan kapasitas angkut terbatas, dan berfokus pada kemampuan berjalan di permukaan rata. Laboratorium yang membutuhkan kemampuan menangani benda atau gerakan lebih berat perlu mempertimbangkan kebutuhan itu bersama harga pembelian.
Platform robotika ponsel pintar terdahulu, OpenBot, yang dikembangkan para peneliti di Intelligence Systems Lab milik Intel, menggunakan bodi beroda dengan biaya sekitar $50. PhoneBot menerapkan gagasan umum yang sama, yaitu menggunakan kembali ponsel, pada tubuh yang harus menjaga keseimbangan dengan dua kaki. Perkiraan biaya perangkat kerasnya delapan kali biaya bodi OpenBot yang disebutkan, karena tugas mekanis yang dihadapi berbeda.
Percakapan dijalankan melalui laptop
Makalah PhoneBot membahas interaksi percakapan, perekaman video, dan telepresensi bergerak selain kemampuan berjalan dan mengikuti manusia. Telepresensi berarti menggunakan perangkat yang dikendalikan dari jarak jauh untuk melihat dan berkomunikasi dari lokasi lain. Ponsel menyediakan kamera, mikrofon, pengeras suara, dan koneksi nirkabel yang dapat mendukung aktivitas tersebut.
Interaksi suara saat ini membagi tugas di antara beberapa perangkat. Ponsel menangani masukan dan keluaran audio, tetapi pengenalan ucapan dan pemrosesan bahasa dijalankan di laptop terdekat yang diakses melalui Wi-Fi. Kendali berjalan dan pemrosesan penglihatan dijalankan di ponsel itu sendiri.
Tim berencana menjajaki kemungkinan menjalankan model bahasa yang sesuai langsung di ponsel pintar. Mereka juga mengusulkan perangkat lunak perencanaan yang dapat menggabungkan instruksi lisan dengan informasi visual untuk memilih tindakan robot. Penambahan tersebut akan mengurangi ketergantungan pada komputer eksternal dan memperluas jenis perintah yang dapat diberikan kepada robot.
Keterbatasan fisik PhoneBot cukup jelas. Tanpa lengan, robot ini tidak dapat mengambil atau memindahkan benda. Pengendali jalannya dilatih untuk medan datar, sementara motor kecilnya membatasi beban yang dapat dibawa dan gerakan bertenaga yang dapat dilakukan.
Para peneliti berencana mengembangkan lengan ringan dan kemampuan berjalan di permukaan tidak rata. Mereka tidak memberikan tanggal penyelesaian untuk peningkatan tersebut ataupun pemindahan pemrosesan percakapan ke ponsel. Untuk saat ini, kemampuan platform yang telah didemonstrasikan berpusat pada gerakan, penginderaan, dan interaksi dalam batas perangkat kerasnya.
Desain terbuka memberi siswa titik awal
Para penulis dari UCLA menggambarkan PhoneBot sebagai platform terjangkau yang dapat dibuat ulang untuk pendidikan, penelitian, dan pembuatan prototipe cepat. Publikasi desain perangkat keras dan perangkat lunaknya memberi siswa dan peneliti titik awal yang dapat dirakit, diperiksa, dan dimodifikasi.
Sebuah kelas dapat menggunakan platform ini untuk mempelajari pengaruh masukan kamera terhadap gerakan, ketergantungan keseimbangan pada pembacaan sensor, atau kinerja pengendali pada berbagai ponsel yang didukung. Peneliti dapat mengembangkan struktur yang sudah ada untuk menguji fungsi persepsi atau interaksi baru. Penggunaan tersebut dimungkinkan oleh perpaduan antara komponen elektronik yang mudah diakses dan desain robot yang dapat disunting.
Perkiraan biaya perangkat keras sebesar $400 dapat memudahkan laboratorium membuat lebih dari satu unit, bergantung pada kebutuhan perakitan dan peralatannya. Beberapa robot memungkinkan tim membandingkan perubahan pada tubuh yang serupa, sementara desain bersama dapat memudahkan eksperimen untuk direplikasi.
PhoneBot juga menunjukkan pelajaran penting dalam rekayasa: biaya perangkat keras hanyalah salah satu bagian dari upaya membuat robot yang dapat digunakan. Tim masih harus melatih perangkat lunak untuk berjalan, memperbaiki pola langkah yang tidak seimbang, memperhitungkan keterbatasan motor, dan memeriksa kompatibilitas ponsel. Desain terbuka membuat keputusan-keputusan itu dapat dipelajari dan ditingkatkan oleh pihak lain.
Ponsel lama mulai mendapat tugas komputasi lain
Google juga menggarap proyek bersama University of California, San Diego, untuk menggunakan sekitar 2.000 ponsel Pixel yang tidak terpakai sebagai pusat data kecil. Proyek tersebut dan PhoneBot memanfaatkan prosesor ponsel pintar yang sudah ada dalam situasi berbeda: satu menggabungkan perangkat untuk komputasi, sementara yang lain menempatkan ponsel di dalam mesin bergerak.
Minat untuk menggunakan kembali perangkat muncul di tengah meningkatnya investasi pada pusat data AI, yang mendongkrak permintaan akan memori berperforma tinggi dan menambah tekanan pada anggaran komponen bagi produsen elektronik lainnya. Penghematan biaya PhoneBot secara khusus berasal dari penggunaan kamera, sensor gerak, prosesor, dan koneksi nirkabel bawaan ponsel, alih-alih membeli fungsi-fungsi tersebut secara terpisah.
Eksperimen UCLA memberi hasil nyata untuk pendekatan tersebut. Empat model Android yang diuji, termasuk satu ponsel yang dirilis pada 2017, menyediakan kapasitas komputasi dan penginderaan yang cukup untuk tugas inti robot. Keterbatasan pemetaan pada Honor 9 juga menunjukkan alasan penggunaan ulang perangkat perlu mempertimbangkan dukungan perangkat lunak, selain kinerja prosesor.
PhoneBot memberi peran berguna bagi ponsel pintar lawas sebagai perangkat penelitian, dengan tubuh dan sistem kendali yang dirancang berdasarkan kemampuan ponsel dan motor murah tersebut. Sasaran pengembangan berikutnya juga spesifik: menambahkan lengan ringan, melatih robot berjalan di medan tidak rata, dan memindahkan lebih banyak pemrosesan percakapan ke ponsel.
Poin-poin Utama
- PhoneBot buatan UCLA tingginya sekitar 48 sentimeter dan beratnya 1,8 kilogram, termasuk ponsel pintar dan baterai.
- Perkiraan biaya perangkat kerasnya $400, belum termasuk ponsel.
- Keempat ponsel Android yang diuji mendukung fungsi inti untuk berjalan, penginderaan, dan penglihatan, termasuk Huawei Honor 9 keluaran 2017.
- Honor 9 tidak memiliki layanan Google yang dibutuhkan untuk pemetaan di perangkat.
- Contoh pelatihan yang dicerminkan memperbaiki pola berjalan dalam simulasi dan menyeimbangkan beban pada kedua kaki.
- PhoneBot saat ini tidak memiliki lengan, dilatih untuk berjalan di permukaan datar, dan menggunakan laptop eksternal untuk pemrosesan percakapan.
- Para penulis mengatakan desain perangkat keras dan perangkat lunaknya sepenuhnya bersumber terbuka.