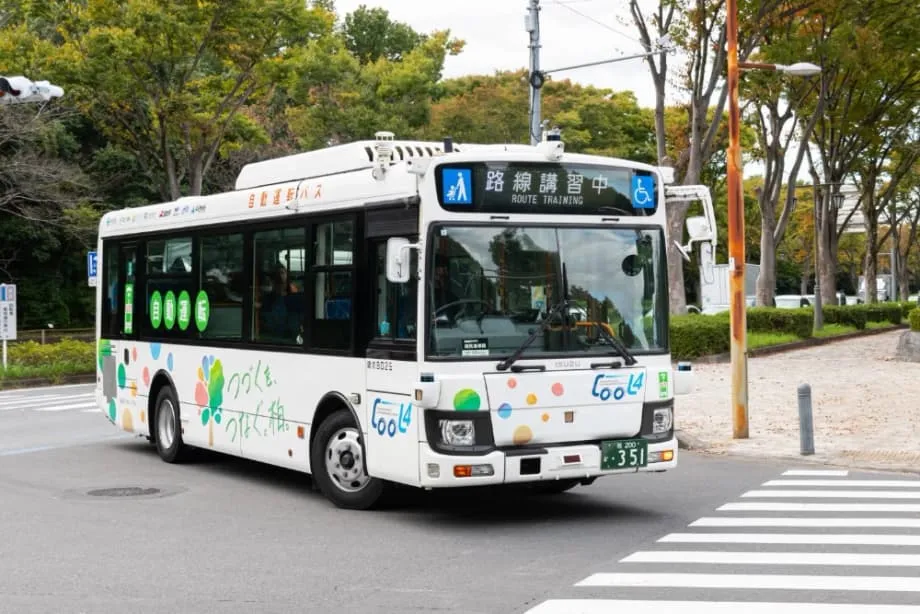
Uji Coba Bus Otonom Level 4 Pertama di Jalan Umum Tokyo
Tim peneliti dari Universitas Tokyo mulai menguji bus swakemudi Level 4 di jalan umum wilayah metropolitan Tokyo untuk pertama kalinya pada Selasa. Ini menandai tonggak penting dalam pengembangan transportasi otonom di Jepang, ketika negara tersebut mencari solusi inovatif untuk mengatasi kekurangan pengemudi dan tantangan demografi.
Daftar Isi
- Uji Coba Bus Otonom Level 4 Pertama di Jalan Umum Tokyo
- Memahami Tingkat Otomatisasi Berkendara
- Perkembangan Proyek Bus Otonom Kashiwa
- Teknologi di Balik Bus Otonom
- Mengatasi Tantangan Transportasi Jepang
- Penelitian Kendaraan Otonom Lainnya di Universitas Tokyo
- Mitra dan Kolaborator Proyek
- Masa Depan Transportasi Umum Otonom di Jepang
- Hal yang Perlu Diketahui
Uji coba ini merupakan pengembangan dari pengujian sebelumnya di rute yang sama, tempat bus otonom Level 2—dengan kemampuan mengemudi otomatis sebagian—telah beroperasi sejak akhir 2019. Rute tersebut menghubungkan kampus Kashiwa universitas dengan stasiun Kashiwanoha-campus, sepanjang sekitar 2,6 kilometer (2,3 km di jalan umum dan 0,3 km di dalam kampus).
Profesor Yoshihiro Suda dari Institute of Industrial Science Universitas Tokyo, yang memimpin Komite Promosi ITS Kashiwa, menjelaskan arti penting perkembangan ini:
Peralihan dari otonomi Level 2 ke Level 4 merupakan perubahan mendasar dalam cara kita memandang transportasi. Pada Level 4, kendaraan dapat menangani seluruh aspek berkendara dalam wilayah operasional yang ditetapkan, termasuk merespons situasi tak terduga. Hal ini membuka kemungkinan baru bagi transportasi umum yang tidak bergantung pada pengemudi manusia, sekaligus mengatasi kekurangan pengemudi yang kritis di Jepang.
Proyek ini dikembangkan melalui kolaborasi luas antara Universitas Tokyo, badan pemerintah, perusahaan swasta, dan berbagai organisasi. Proyek ini merupakan bagian dari Kashiwanoha Smart City Consortium, yang dipilih oleh Kementerian Pertanahan, Infrastruktur, Transportasi dan Pariwisata Jepang sebagai proyek kota pintar dan proyek percontohan lanjutan.
Memahami Tingkat Otomatisasi Berkendara
Tingkat otomatisasi diukur dari Level 1 hingga 5, dengan setiap level menunjukkan peningkatan kemampuan otonom kendaraan. Level 1 mencakup teknologi yang membantu pengemudi, seperti kendali jelajah adaptif, sedangkan Level 5 berarti otomatisasi penuh dalam segala kondisi.
Otomatisasi Level 2, yang digunakan bus sebelumnya, berarti sistem menjalankan subtugas kendali gerak kendaraan vertikal (akselerasi/pengereman) dan horizontal (kemudi) di area terbatas, tetapi tetap memerlukan pengawasan manusia. Sebaliknya, otomatisasi Level 4—fokus uji coba baru ini—merupakan lompatan teknologi yang signifikan. Pada level ini, sistem menjalankan seluruh tugas mengemudi dan merespons masalah yang muncul selama operasi di area terbatas, tanpa campur tangan manusia.
Dewan Promosi ITS Kashiwa, yang telah mengoordinasikan proyek ini sejak Desember 2009, menjelaskan setiap level dengan rinci: sistem Level 1 menjalankan subtugas kendali gerak kendaraan pada arah longitudinal atau lateral di area terbatas. Sistem Level 2 menjalankan subtugas kendali dinamika kendaraan pada arah longitudinal dan lateral. Sistem Level 3 menjalankan seluruh tugas mengemudi dinamis di wilayah terbatas, tetapi meminta campur tangan manusia jika timbul masalah. Sistem Level 4 menjalankan seluruh tugas pengoperasian dinamis dan menangani masalah di wilayah terbatas. Terakhir, sistem Level 5 menjalankan seluruh tugas mengemudi dinamis tanpa batasan apa pun.
Perkembangan Proyek Bus Otonom Kashiwa
Proyek bus otonom Kashiwa telah berkembang pesat sejak dimulai. Tahap pertama dimulai pada November 2019 dengan uji coba bus otonom Level 2 yang berlanjut hingga Maret 2020. Uji coba awal ini menggunakan bus komersial yang dilengkapi sistem swakemudi yang dikembangkan Advanced Smart Mobility Co., Ltd. dan dioperasikan TOBU BUS EAST CO., LTD. Kendaraan tersebut berbasis model Hino Motors Liesse dengan kapasitas 17 penumpang.
Uji coba awal ini merupakan upaya penelitian penting untuk memahami tantangan praktis dalam mengoperasikan bus otonom dalam jangka panjang. Sebagian besar uji coba swakemudi sebelumnya berlangsung dalam waktu singkat. Karena itu, proyek lima bulan ini bertujuan memverifikasi metode operasi yang mencakup rute praktis, pengoperasian, pemeriksaan, dan pemeliharaan jangka panjang.
Pada Januari 2021, kendaraan baru diperkenalkan dalam demonstrasi. Bus otonom ini berbasis model Isuzu Elgamio dengan kapasitas penumpang yang lebih besar, yakni 56 orang (28 duduk). Namun, demi keselamatan dan sebagai langkah pencegahan COVID-19, kapasitas penumpang aktual dibatasi menjadi 15 orang. Kendaraan yang diperbarui ini dilengkapi sistem swakemudi yang lebih baik, kemampuan sensor yang ditingkatkan, serta kenyamanan berkendara yang lebih baik saat akselerasi dan deselerasi.
Berdasarkan pengetahuan yang diperoleh dari uji demonstrasi sejak 2019, Advanced Mobility Corporation meningkatkan sistem mengemudi otomatis dengan memperkuat kemampuan sensor, meningkatkan kenyamanan berkendara saat akselerasi dan deselerasi, serta memperbesar ukuran kendaraan. Pada tahap ini, bus akan beroperasi dengan otonomi Level 2, dengan rencana beralih ke Level 4 setelah evaluasi yang sedang berlangsung selesai.
Teknologi di Balik Bus Otonom
Bus otonom Level 4 ini dilengkapi teknologi canggih yang memungkinkannya melaju dengan aman tanpa campur tangan manusia. Sistem tersebut mencakup kendali penjaga lajur, penentuan posisi GNSS (GPS), sensor penanda magnetik untuk menentukan lokasi secara presisi, serta kendali penjaga kecepatan melalui otomatisasi pedal gas dan rem.
Kendaraan ini dilengkapi fitur keselamatan khusus, termasuk fungsi SRA (kendali jarak pada semua kecepatan) dan kemampuan sinkronisasi dengan lampu lalu lintas. Kamera mengenali warna lampu lalu lintas agar bus dapat merespons dengan tepat. Selain itu, bus ini memiliki sistem otomatis untuk mengendalikan kedatangan dan keberangkatan dari halte.
Untuk uji coba Level 4 yang baru, bus ini terhubung ke platform manajemen operasi kendaraan otomatis bernama Dispatcher, yang dikembangkan BOLDLY Corporation. Platform ini menyediakan pemantauan status jarak jauh, kemampuan memberi instruksi berkendara, fungsi tanggap darurat, pengambilan keputusan terkait kelayakan berkendara, serta pencatatan lengkap perjalanan dan kesalahan.
Teknologi-teknologi ini bekerja bersama untuk membentuk sistem keselamatan dan manajemen operasi menyeluruh. Sistem tersebut memungkinkan bus beroperasi secara otonom sambil terus berkomunikasi dengan pusat kendali jarak jauh yang dapat mengambil alih jika diperlukan. Platform Dispatcher menambahkan fungsi yang dapat dijalankan dari jarak jauh, termasuk pencatatan perjalanan, pencatatan kesalahan, pemantauan status, instruksi berkendara, tanggap darurat, serta fungsi pengambilan keputusan mengenai kelayakan atau keharusan untuk melanjutkan perjalanan.
Kendaraan ini menggunakan kombinasi sensor dan sistem pengenalan untuk melaju dengan aman di sepanjang rute yang telah ditetapkan. Sistem kendali penjaga lajur membantu mempertahankan posisi bus di jalan, sedangkan sensor penanda magnetik menentukan lokasi kendaraan secara presisi di sepanjang rute. Sistem kendali penjaga kecepatan mengatur akselerasi dan pengereman agar bus beroperasi dengan mulus.
Mengatasi Tantangan Transportasi Jepang
Uji coba bus otonom ini merupakan bagian dari strategi Jepang yang lebih luas untuk mengatasi tantangan transportasi mendesak. Jepang menghadapi perubahan demografi yang signifikan, termasuk populasi yang menua, angka kelahiran yang menurun, serta kekurangan pengemudi yang parah. Faktor-faktor ini menyebabkan layanan kereta dan bus di daerah terpencil menyusut, sehingga menimbulkan masalah mobilitas bagi penduduk.
Semakin banyak pemerintah daerah di Jepang yang melirik teknologi swakemudi sebagai solusi atas tantangan tersebut. Sejak April 2023, kendaraan swakemudi Level 4 dapat beroperasi tanpa pengemudi di jalan umum Jepang dengan syarat tertentu, sehingga membuka kerangka regulasi untuk penerapan yang lebih luas.
Yuki Saji, Presiden dan CEO BOLDLY Inc., menyoroti pentingnya perkembangan ini:
Di tengah perubahan demografi seperti populasi yang menua, angka kelahiran yang menurun, dan kekurangan pengemudi, infrastruktur transportasi Jepang menghadapi tantangan karena layanan kereta dan bus di daerah terpencil menyusut. Untuk mengatasi masalah mobilitas ini, semakin banyak pemerintah daerah di Jepang yang melirik teknologi swakemudi sebagai solusi.
Proyek Kashiwa secara khusus bertujuan mengevaluasi kinerja kendaraan di jalan dan keselamatannya dengan mempertimbangkan otonomi Level 4. Rencananya, pengembangan bus otonom baru akan berlanjut dan operasional akan diperluas berdasarkan hasil evaluasi. Tujuan akhirnya adalah berkolaborasi dengan pengembangan kawasan Kashiwanoha untuk menciptakan layanan yang aman, nyaman, dan praktis bagi penduduk.
Proyek ini ditempatkan sebagai inisiatif terkait Kashiwanoha Smart City Consortium, yang dipilih Kementerian Pertanahan, Infrastruktur, Transportasi dan Pariwisata sebagai proyek kota pintar dan proyek percontohan lanjutan. Berdasarkan hasil uji coba, kinerja bus di jalan dan keselamatannya akan dievaluasi dengan mempertimbangkan otonomi Level 4 atau lebih tinggi. Bus swakemudi baru juga akan dikembangkan, sementara uji coba operasional akan berlanjut dengan kendaraan baru yang diperkenalkan setelah uji coba ini.
Penelitian Kendaraan Otonom Lainnya di Universitas Tokyo
Universitas Tokyo berada di garis depan penelitian kendaraan otonom, dengan proyek yang mencakup lebih dari sekadar mekanisme berkendara. Salah satu penelitian inovatif mengkaji cara kendaraan otonom dapat berkomunikasi dengan pejalan kaki untuk meningkatkan keselamatan.
Profesor Takeo Igarashi dari Sekolah Pascasarjana Ilmu dan Teknologi Informasi memimpin penelitian yang memasang mata robot pada kendaraan swakemudi. Mata itu dapat menatap pejalan kaki untuk menandakan keberadaan mereka, atau mengalihkan pandangan jika tidak mendeteksi mereka. Penelitian tersebut menemukan bahwa isyarat visual ini sangat memengaruhi perilaku pejalan kaki dan membantu mereka mengambil keputusan menyeberang dengan lebih aman dan efisien.
Profesor Igarashi menjelaskan:
Penelitian mengenai interaksi antara mobil swakemudi dan orang-orang di sekitarnya, seperti pejalan kaki, masih belum memadai. Karena itu, kita perlu lebih banyak meneliti dan mengupayakan interaksi semacam ini demi menghadirkan keselamatan dan rasa aman bagi masyarakat terkait mobil swakemudi.
Penelitian tersebut menemukan perbedaan menarik antara respons pejalan kaki laki-laki dan perempuan terhadap mata robot. Peserta laki-laki mengambil lebih sedikit keputusan menyeberang yang berbahaya ketika mata kendaraan menatap mereka, sedangkan peserta perempuan membuat lebih sedikit keputusan yang tidak efisien (memilih untuk tidak menyeberang meski situasinya aman) dalam kondisi yang sama.
Pada akhirnya, eksperimen tersebut menunjukkan bahwa mata robot menghasilkan pengalaman menyeberang yang lebih lancar atau lebih aman bagi semua orang. Tim peneliti mengakui bahwa penelitian ini memiliki keterbatasan karena hanya melibatkan sedikit peserta dan menguji satu skenario. Namun, hasilnya menjanjikan. Peralihan dari mengemudi manual ke otomatis merupakan perubahan besar. Jika mata robot benar-benar dapat meningkatkan keselamatan dan mengurangi kecelakaan lalu lintas, para peneliti menilai fitur itu layak dipertimbangkan secara serius.
Untuk pengembangan mendatang, tim ingin membuat mata robot dikendalikan secara otomatis oleh AI swakemudi, bukan secara manual. Sistem ini dapat menyesuaikan diri dengan berbagai situasi dan meningkatkan komunikasi antara pejalan kaki dan kendaraan.
Mitra dan Kolaborator Proyek
Keberhasilan proyek bus otonom bergantung pada kolaborasi luas antara lembaga akademis, badan pemerintah, dan perusahaan swasta. Dewan Promosi ITS Kashiwa mencakup banyak organisasi yang bekerja sama untuk mewujudkan teknologi ini.
Organisasi yang berpartisipasi dalam demonstrasi bus otomatis meliputi University of Tokyo Mobility Innovation Collaborative Research Organization, Institute of Industrial Science Universitas Tokyo, Sekolah Pascasarjana Ilmu Perbatasan Universitas Tokyo, Kota Kashiwa, Advanced Smart Mobility Co., Ltd., TOBU BUS EAST CO., LTD., Mitsui Fudosan Co., Ltd., SB Drive Corp., Urban Design Center Kashiwanoha (UDCK), Pacific Consultants Co., Ltd., Sompo Japan Nipponkoa Insurance Inc., dan Mitsubishi Auto Leasing Corporation.
Kemitraan yang beragam ini menyatukan keahlian di bidang teknologi transportasi, perencanaan kota, asuransi, dan pengembangan real estat, sehingga membentuk pendekatan menyeluruh untuk menerapkan transportasi otonom di lingkungan perkotaan nyata. Dewan ini dibentuk pada Desember 2009 sebagai wadah kerja sama dan koordinasi antara Universitas Tokyo, badan pemerintahan, perusahaan swasta, berbagai organisasi, dan individu. Tujuannya adalah mendorong beragam kegiatan penelitian dan pengembangan serta membantu mengomersialkan dan menerapkan hasil kegiatan tersebut secara praktis.
Dewan Promosi ITS Kashiwa telah melakukan demonstrasi operasi komersial menggunakan bus otomatis pada ruas sepanjang 2,6 km antara Stasiun Kashiwanoha Campus di jalur Tsukuba Express dan Kampus Kashiwa Universitas Tokyo sejak 1 November 2019. Selama periode tersebut, dewan ini memverifikasi metode operasi, pengoperasian, pemeriksaan, dan pemeliharaan untuk mendukung operasi praktis jangka panjang. Dewan juga melakukan kajian seiring pengembangan bus otomatis baru dan pembangunan kawasan Kashiwanoha.
Masa Depan Transportasi Umum Otonom di Jepang
Uji coba bus otonom Level 4 di Kashiwa hanyalah satu bagian dari rencana ambisius Jepang untuk mengembangkan transportasi umum otonom. Inisiatif lain mencakup pengenalan wahana otonom "MiCa" oleh BOLDLY Inc., yang dikembangkan Auve Tech yang berbasis di Estonia dan dijadwalkan mulai diuji di jalan Jepang pada 2023.
BOLDLY adalah perusahaan pertama di dunia yang membeli "MiCa", wahana otonom Level 4 yang dikembangkan Auve Tech. Agar MiCa dapat beroperasi di Jepang, BOLDLY sedang menyiapkan uji demonstrasi, mengurus izin yang diperlukan dari lembaga pemerintah terkait, serta mempersiapkan pengujian di jalan umum yang dimulai pada musim panas 2023. MiCa versi Jepang telah disesuaikan dengan perangkat dan kamera yang kompatibel dengan platform manajemen operasi BOLDLY bernama "Dispatcher". Selain itu, untuk menyesuaikannya dengan jalan di Jepang, pintu versi ini dipasang di sisi kiri, berbeda dengan versi Estonia yang pintunya berada di sisi kanan.
Kota Sakai di Prefektur Ibaraki, pemerintah daerah pertama yang menerapkan sistem swakemudi BOLDLY pada 2020, telah menandatangani perjanjian dengan BOLDLY untuk membeli wahana otonom MiCa. Pemerintah daerah tersebut berencana mengoperasikannya di jalan-jalan setempat dalam tahun ini. Secara nasional, BOLDLY menargetkan untuk memperkenalkan sekitar 10 unit MiCa ke Jepang pada tahun fiskal ini.
Seiring Jepang terus mengembangkan infrastruktur transportasi otonom, proyek-proyek ini menyediakan data berharga tentang metode operasional, kebutuhan pemeliharaan, dan penerimaan penumpang. Uji coba Kashiwa secara khusus bertujuan mengevaluasi kinerja kendaraan di jalan dan keselamatannya dengan mempertimbangkan otonomi Level 4. Rencananya, pengembangan bus otonom baru akan berlanjut dan operasional akan diperluas berdasarkan hasil evaluasi.
Ke depannya, tujuannya adalah berkolaborasi dengan pengembangan kawasan Kashiwanoha untuk menciptakan layanan yang aman, nyaman, dan praktis bagi penduduk. Pendekatan ini sejalan dengan visi Jepang yang lebih luas untuk membangun kota pintar yang mengintegrasikan sistem transportasi canggih dengan pembangunan perkotaan berkelanjutan.
Hal yang Perlu Diketahui
- Universitas Tokyo mulai menguji bus otonom Level 4 di jalan umum Tokyo pada Selasa
- Uji coba berlangsung di rute sepanjang 2,6 km antara stasiun Kashiwanoha-campus dan kampus Kashiwa universitas
- Otomatisasi Level 4 berarti kendaraan menjalankan seluruh tugas mengemudi tanpa campur tangan manusia di area terbatas
- Uji coba bus otonom Level 2 sebelumnya telah berlangsung di rute yang sama sejak akhir 2019
- Proyek ini mengatasi kekurangan pengemudi dan tantangan demografi Jepang
- Bus otonom ini menggunakan teknologi canggih, termasuk penjaga lajur, penentuan posisi GPS, dan pengenalan lampu lalu lintas
- Jepang telah mengizinkan kendaraan otonom Level 4 beroperasi di jalan umum dengan syarat tertentu sejak April 2023
- Proyek ini merupakan bagian dari Kashiwanoha Smart City Consortium, yang dipilih oleh Kementerian Pertanahan, Infrastruktur, Transportasi dan Pariwisata Jepang
- Sejumlah organisasi berkolaborasi dalam proyek ini, termasuk departemen universitas, badan pemerintah, dan perusahaan swasta
- Rencana ke depan mencakup pengembangan bus otonom baru dan perluasan operasional berdasarkan hasil uji coba